Tesla(テスラ)は2026年10月21日、米国カリフォルニア州Fremont工場で「Model S」および「Model X」の生産ラインを撤去し、ヒューマノイドロボット「Optimus」の初期量産に入ったと発表しました。日本精工などの国内精密減速機サプライヤーや自動車部品メーカーにとって、この設備転用と2027年末の外部出荷計画は、車載規格からロボット駆動部品への生産ライン転換を判断する時期が訪れたことを示しています。
Fremont工場のEVライン撤去と量産初期フェーズの全容
Teslaは2026年第3四半期決算資料(Form 8-K)において、Fremont工場でのOptimus初期量産(Early Ramp)を公式に開示しました。同社は14年間続いたModel SおよびModel Xの生産ラインを46日間で解体し、Optimus専用の製造設備を構築しました。
決算説明会でイーロン・マスク(Elon Musk)最高経営責任者(CEO)は、製造工程が商用製品の量産品質水準を満たしていると説明しました。一方で、外部企業への引き渡し目標を2027年末とし、週約2万台の生産能力構築には少なくとも1年以上を要するとの見通しを示しています。
同四半期の決算数値と製造計画の進捗は以下の通りです。
| 指標・項目 | 実績・計画値 | 前年同期比/従来計画比 | 背景・要因 |
|---|---|---|---|
| 売上高 | 280億5,000万ドル | 横ばい(前年同期比) | EV販売減をその他収益33%増で補填 |
| 調整後純利益 | 17億ドル | 4%減(前年同期比) | 価格調整と次世代設備投資の先行 |
| EV総販売台数 | 486,532台 | 2%減(前年同期比) | Model S/X生産停止の影響 |
| 年間設備投資(CapEx) | 約200億ドル | 50億ドル下方修正 | 250億ドル以上の当初計画から抑制 |
| FSD加入者数 | 174万人 | 67%増(前年同期比) | ソフトウェア基盤の拡大継続 |
| 自社製「AI5」チップ統合 | 2027年4月までに実施 | 初搭載(Samsung受託) | テキサス州テイラー工場で試作開始 |
設備投資の見通しを従来の250億ドル以上から200億ドルへ引き下げたことで、発表直後の時間外取引で株価は下落に転じました。ハードウェアの製造インフラは整備されたものの、全社的なキャッシュアロケーションの最適化が進められています。
ヒューマノイドロボットのグローバル市場では、米調査会社IDCの2026年9月調査によると、2026年上半期の世界出荷台数は約25,000台に達しました。出荷台数の約95%は中国メーカーが占め、Agibot(智元機器人)が約8,600台、Unitree(宇樹科技)が約5,000台を記録しています。ただし、これらの出荷の85%以上は展示イベントや研究用途にとどまっており、過酷な製造現場での稼働実績は限られています。TeslaはEV工場で培った量産プロセスをそのままロボットへ適用することで、産業用途の実稼働を狙っています。
参考記事: 自動車とロボットの境界が崩れるTesla Optimus vs Hyundai Atlas
物理AI統合と量産化を阻む3つのハードウェア障壁
量産ラインが稼働したとはいえ、商用展開には乗り越えるべき工学的ハードルが存在します。Teslaが直面している主な工学的課題は、長期耐久性、手部(ハンド機構)の信頼性、学習データ収集インフラの3点です。
1カ月で摩耗しない減速機と関節機構の耐久性
産業用ロボットが同一軌道を数年間繰り返すのに対し、人型ロボットは不整地歩行や全身協調動作により、関節へ不規則かつ多軸の衝撃荷重を受け続けます。マスクCEOは「現場で1カ月で摩耗してはならない」と明言しました。
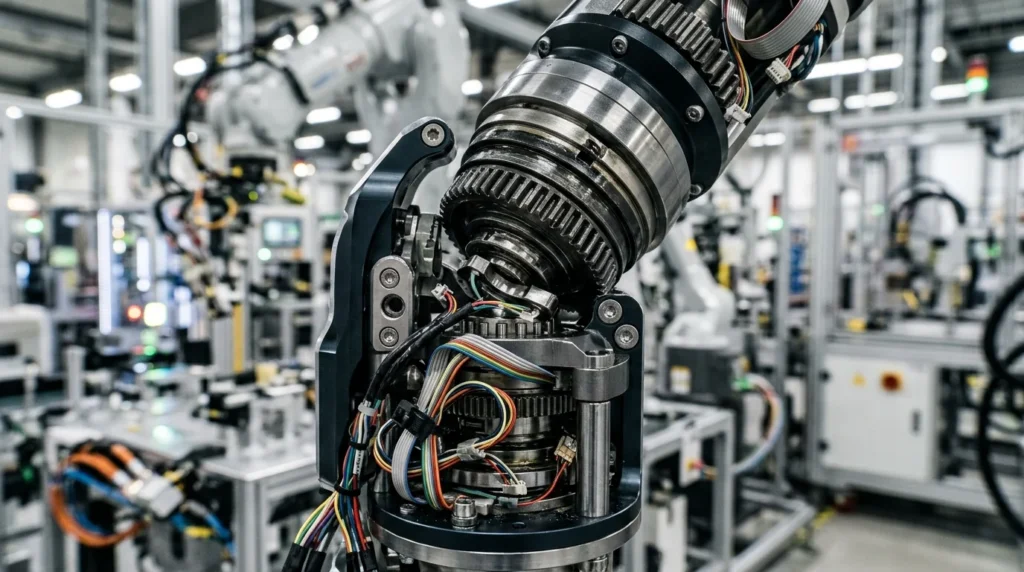
現在、多くのヒューマノイドは遊星歯車や波動歯車(Strain Wave Gear)を採用していますが、急激な外乱入力によるバックラッシュの増大や歯面の疲労破壊が課題となっています。Optimusの量産には、連続稼働数千時間を保証する高トルク密度かつ耐衝撃性の高いカスタムアクチュエータの設計変更が不可欠です。
自由度と耐久性を両立するカスタムギア内蔵ハンド
最も設計変更が難航している領域がロボットの手部です。人間の手に近い巧緻性を実現するためには、狭い容積内に小型モーター、腱駆動用ワイヤー、極小カスタムギア、触覚センサーを密接に配置しなければなりません。
指先の衝撃や粉塵、部品把持時の過負荷によって生じるメカニカルな故障を防ぎつつ、週2万台ペースで自動組み立て可能な構造へ単純化することが量産の前提条件となっています。
自社チップ「AI5」と学習環境「Optimus Academy」の構築
Teslaは2027年4月までに、Samsung Electronics(サムスン電子)の米国テキサス州テイラー工場で製造される内製プロセッサ「AI5」をOptimusへ統合する計画です。
自動運転EVは公道を走行する数百万台のフリートからエッジケースの動画データを自動収集できますが、ロボットには走行車両に相当する実機ネットワークがまだ存在しません。このデータ不足を補うため、Teslaは「Optimus Academy」と呼ばれる専用施設を立ち上げました。施設内で多数の作業バリエーションを反復させ、テレオペレーション(遠隔操作)や強化学習を用いた動作データを収集し、フィジカルAIの基盤モデルを学習させています。
参考記事: Tesla AI6 chip delayed ~6 months as Samsung 2nm production slips
自動車サプライチェーンの再編と日本の産業界への影響
TeslaによるModel S/Xラインの撤去とOptimusへの転換は、自動車とロボティクスのサプライチェーンが融合し始めた実例です。この変化は日本の製造業に対して、事業転換の機会と規格対応の課題を突きつけています。
車載部品サプライヤーに求められるロボット仕様への適合
これまで車載向けに減速機、モーター、センサーを供給してきた日本のTier1およびTier2メーカーは、ロボット向け精密部品への参入余地が広がっています。
Optimusが目指す週2万台(年換算約100万台)の生産規模が実現した場合、必要とされるアクチュエータの数は年間数千万個に達します。これは従来の産業用ロボット市場全体の年間需要を大きく上回る規模です。既存の産業用ロボット部品よりも高いコスト低減要求と、車載規格(ISO 26262)同等の信頼性を両立できる量産体制を持つ企業が選定対象となります。
国際安全規格「ISO 25785-1」とEU規制への対応
二足歩行ロボットの導入には、法的・安全面での国際基準クリアが必須です。現在、国際標準化機構(ISO)は動的安定制御を持つ産業用移動ロボットを対象とする「ISO 25785-1」の策定を進めており、2027年の正式発行が見込まれています。従来の据え置き型産業ロボット規格(ISO 10218)とは異なり、歩行時の転倒リスクや人間との動的接触力が定量的に規定されます。
さらに、欧州では「機械規則(Machinery Regulation (EU) 2023/1230)」が2027年1月20日より完全適用されます。自律型AIを搭載した機械に対するリスク評価要件が義務化されるため、Optimusを含むフィジカルAIシステムは、安全設計とアルゴリズムの透明性を証明しなければ欧州の製造現場へ導入できません。日本のロボットメーカーやシステムインテグレーターにとっても、これらの規制への適合設計が必須要件となります。
参考記事: 人型ロボット量産ロードマップと日本精工・アトム連合が目指す20万台体制の技術構造
製造業・技術者が取るべき今後のアクション
Teslaが示した2027年末の外部供給目標は、ヒューマノイドが実験室のプロトタイプから工業製品へと移行するタイムリミットを意味します。技術責任者およびサプライチェーン統括者は、以下のステップで体制整備を進める必要があります。
- 駆動系部品の耐疲労・耐衝撃データの再検証
自社のギアやアクチュエータについて、不規則な多軸荷重条件下での摩耗特性を測定し、ロボット関節特有の動作プロファイルに耐えうる試験環境を整備する。
- 安全規格「ISO 25785-1」作業原案への適合性評価
2027年の正式発行を見据え、二足歩行ユニットの動的安定性喪失時の停止シーケンスや接触検知機構について、自社システムが安全要件を満たせるか事前検証を実施する。
- 自社製造現場における汎用作業タスクのデータ化
将来的な外部機体導入を視野に入れ、人間が行っている組合作業や搬送作業のトルク値、軌道、視覚認識条件をデジタル化し、学習モデルに適合可能な形式で保存する。
出典: Tesla Q3 2026 Update (Form 8-K)
出典: SEC EDGAR Filing
出典: BigGo News