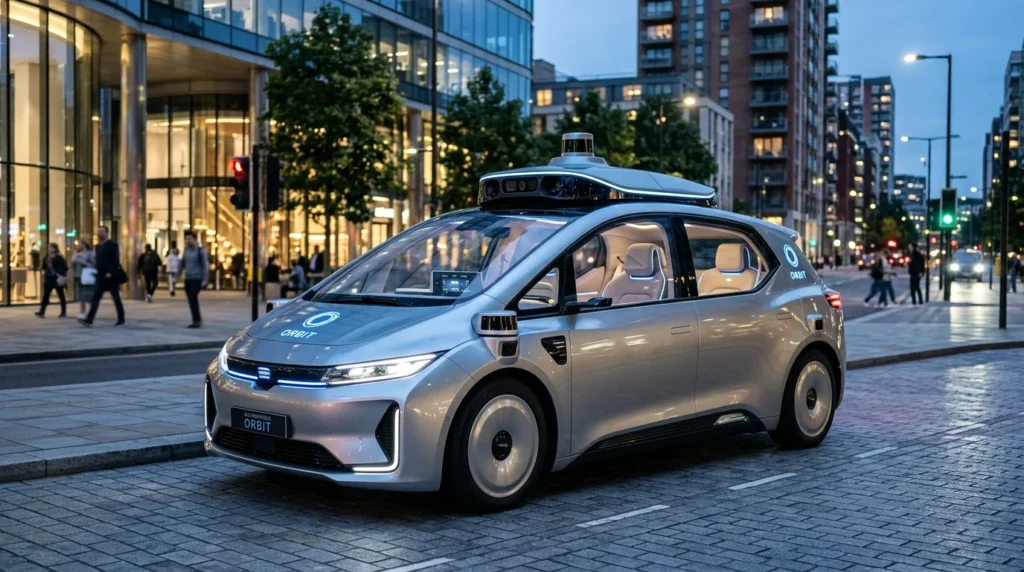
テスラ(Tesla)は2026年10月の第3四半期決算説明会で、操縦機構を全廃した完全自律型EV「Cybercab」を2026年末までに外部顧客へ販売開始すると発表した。
操舵装置を持たない車両の商用化は、国土交通省が進めるレベル4向け保安基準策定や国内Tier1サプライヤーのシャシー制御設計に直結する。
テスラが打ち出したCybercab外販計画と連邦安全基準の審査状況
テスラは2026年第3四半期決算説明会において、ステアリングホイールやペダルを一切搭載しない2人乗り完全自動運転EV「Cybercab」の商用展開を前倒しする方針を示した。
車両エンジニアリング担当副社長のラース・モラビー(Lars Moravy)氏は、テキサス工場で生産中の車両は自社フリート向けであるとしつつ、2026年末までに外部顧客への納車を開始すると明言した。
初期ロットは小規模にとどまるものの、配送や所有形態、フリート管理の実務検証を進めながら供給規模を順次拡大する方針である。
一方、一般オーナー向け車両に対する「監視なしFSD(Unsupervised FSD)」の展開は当初の想定から後退した。
AIソフトウェア担当副社長のアショク・エルスワミ(Ashok Elluswamy)氏は、顧客車両への監視なしFSDの実装時期を2027年第2四半期(バージョン15リリース時)と表明した。
両方の計画通りに進めば、一般ユーザーの自家用車よりも先に、外部のフリート事業者がCybercabを購入して商用ロボタクシーを運行できるようになる可能性がある。
最高経営責任者(CEO)のイーロン・マスク(Elon Musk)氏は、Cybercabを個人が所有する車両ではなく、走行マイル単位で収益化するサービス(TaaS: Transport as a Service)専用機材と位置づけている。
車両の目標販売価格は3万ドル未満、運行コストは1マイルあたり30セントを目標値として掲げている。
| 開発・展開フェーズ | 時期 | 主要な出来事と規制当局の動き |
|---|---|---|
| 初期生産開始 | 2026年2月 | テキサス州ギガファクトリーでCybercabのパイロット生産を開始 |
| 商用フリート投入 | 2026年9月3日 | テキサス州オースティン市街地でCybercabの有料商用運行を開始 |
| 安全基準監査照会 | 2026年9月4日 | NHTSAがFMVSS自己認証のデータ根拠に関する監査照会を開始 |
| 外部購入受付 | 2026年9月上旬 | 外部のフリート事業者向けに購入関心登録フォームを開設 |
| 速度管理審査 | 2026年10月13日 | NHTSAがスクールゾーンでの速度超過疑惑に伴う欠陥調査審査を開始 |
| 外販計画発表 | 2026年10月21日 | 2026年第3四半期決算で2026年末外販と2027年Q2監視なしFSD延期を発表 |
| 回答期限 | 2026年10月30日 | NHTSAの監査照会に対するテスラ側の技術データ提出期限 |
商業化の最大の関門は、米運輸省(DOT)および国家道路交通安全局(NHTSA)による連邦自動車安全基準(FMVSS)への適合性審査である。
米国では自動車メーカーがFMVSSへの適合を自ら証明する「自己認証制度」を採用している。
しかし現行基準はブレーキペダル(FMVSS No. 135)やミラー類(FMVSS No. 111)の装備を義務付けている。
NHTSAはメーカーごとに年間最大2,500台の適用除外を認める特例プログラム(Part 555 Exemption)を用意している。
Amazon傘下のZooxは2026年7月に手動操作装置のない専用車両で免除認可を取得した。
対照的にテスラは連邦除外申請を経ず、テキサス州法下のSAEレベル4枠組みで自己認証を行い運行を開始したため、NHTSAが技術データの提出を求めて精査している。
参考記事: テスラ ロボタクシー事業の仕組みと実用化ロードマップ|株価急騰を支える技術と3つの構造的課題
参考記事: サイバーキャブの実用化はいつ?ハンドル・ペダルなしテスラ自動運転の仕組みと2027年ロードマップの課題
純粋ビジョンと操舵機構全廃が変える車両アーキテクチャ
Cybercabが既存の自動運転開発車両と一線を画す点は、センサーと機構部品の徹底的な削減にある。
WaymoやZooxといった先行企業は、LiDAR、ミリ波レーダー、高精度3次元マップを組み合わせた多重冗長システムを採用する。
これに対してテスラは、カメラ画像のみを入力とする「純粋ビジョン方式」とEnd-to-Endニューラルネットワークで全制御を完結させている。
車載センサーの高密度実装を排除したことで、製造原価の大幅な低減が可能となった。
北米市場における有償FSDの契約率は納車時の75%を超えており、世界で170万人以上のユーザーから得られる実走データがモデル改善を支える。
テスラが公表したセーフティレポートによると、ダラスで運行する遠隔監視型Model Yフリートの無人走行距離は2026年10月時点で累計60万マイルを突破した。
| 設計要素 | 従来型ロボタクシー(Waymo / Zoox等) | テスラ Cybercab |
|---|---|---|
| 認識センサー構成 | LiDAR + ミリ波レーダー + カメラ | 車載カメラのみ(純粋ビジョン) |
| 環境認識方式 | 高精度3次元マップ(HDマップ)照合 | リアルタイム空間再構成(Occupancy Network) |
| 制御ソフトウェア | ルールベースと機械学習のハイブリッド | End-to-End型深層学習モデル(FSD V14/V15) |
| 操縦インターフェース | 格納式ステアリングまたは専用コントローラー | 操舵機構・ペダル・後方視認ミラーを全廃 |
| 車両プラットフォーム | 市販EV改造または専用ボックス型シャシー | バイワイヤ完全統合型アンボックスドシャシー |
| 想定製造原価 | 高額(センサー群のみで数万ドル規模) | 30,000ドル未満を目標 |
手動操作装置の撤廃は、車体構造の設計自由度を根本から変える。
ステアリングホイール、ステアリングコラム、ペダルリンケージ、油圧ブレーキ受圧部などの機械部品が不要となる。
この削減により、車室内空間の容積効率が向上し、フロントバルクヘッド周辺の衝突荷重分散パスを最適化できる。
ただし、操縦装置がない設計は、電子制御系が破綻した際のフォールバック手段が完全に断たれることを意味する。
フェールセーフを満たすには、電源系統、通信バス、演算ECU、操舵・制動アクチュエーターのすべてで完全なハードウェア冗長性が求められる。
ブレーキペダルが存在しない車両に対し、NHTSAは2026年6月に制動性能基準を維持したままペダル義務付けを撤廃するFMVSS No. 135改定案を告示した。
法規適合の前提条件として、アクチュエーター単体の故障時に制動力を担保する2系統独立油圧制御または電子制御機械ブレーキ(EMB)の二重化が必須となる。
参考記事: 自動運転レベル4の安全基準策定と「ハンドルなし」解禁|国連・NHTSA規制緩和がもたらすロボタクシー量産のロードマップ
参考記事: 自動運転車の「ハンドルなし」解禁へ?米NHTSAが規制を見直す背景と「2つの技術的障壁」
参考記事: ロボタクシーの有料運行を始めたZooxの仕組みと課題|ハンドルなし専用EVが変えるMaaSの将来性
操縦装置撤廃が日本のサプライチェーンと保安基準に与える影響
Cybercabの外販開始は、日本の自動車産業が強みを持つ機械系機構部品の需要構造に直接的な変容を迫る。
ステアリングシャフト、チルト・テレスコピック機構、ペダルブラケット、ルームミラーおよびサイドミラーなどの機械部品は、専用設計車両において実装スペースそのものを失う。
ジェイテクトや日本精工などのステアリングメーカー、アイシンなどの駆動・制動系サプライヤーは、ステアバイワイヤやブレーキバイワイヤへのポートフォリオ転換を加速させる必要がある。
国内の法規制環境においても、既存の型式指定制度との乖離が顕在化する。
日本の道路運送車両法に基づく保安基準は、運転席、操作装置、直前直左確認鏡などの装備を前提としている。
現在、経済産業省と国土交通省が主導する「自動モビリティサービス部会」においてレベル4移動サービスの環境整備が進められているが、その大半は遠隔監視を伴う限定空間での低速シャトル実証にとどまる。
米国のNHTSAがFMVSS No. 135の改定に着手した動きは、ジュネーブ作業部会(WP.29)における国連協調規則(UN-R)の改定論議を直接刺激する。
日本が批准する協調基準において手動操縦装置の設置義務が撤廃されれば、国内OEMも操舵系を持たない専用MaaS車両の型式認証を申請できるようになる。
しかしその承認には、ISO 26262で規定されるASIL-D水準の機能安全要件と、ISO 21448(SOTIF: 意図した機能の安全性)に適合する膨大な検証データの提示が不可欠となる。
さらに、自動車ビジネスの収益構造そのものが「ハードウェア売り切り」から「走行マイル課金」へ移行する影響は大きい。
Cybercabの目標運行コストであるマイルあたり30セント(1キロメートルあたり約28円)が実現した場合、都市部における移動コストは既存のタクシーやライドシェアの半分以下に圧縮される。
トヨタ自動車やホンダが進める自動運転モビリティサービス開発においても、市販ベースの改造車両から、製造原価を極限まで抑えた無人専用シャシーへの移行判断を前倒しせざるを得ない。
車載技術者と事業責任者が着手すべき実務要件
テスラによるCybercabの外部供給は、自律走行シャシーの量産調達が現実の選択肢になったことを示している。
国内外のモビリティ事業者は、以下の技術的・構造的要件に直面している。
- バイワイヤ冗長性要求仕様の策定
手動介入が不可能な車両構造では、操舵・制動アクチュエーターの通信遅延許容値がマイクロ秒単位に制限される。
CAN-FDから車載Ethernetへの移行、電源失陥時に最低60秒間の操舵能力を維持するキャパシタバックアップ設計の標準化が求められる。
- FMVSSおよびUN基準改定プロセスの追跡
NHTSAによるFMVSS No. 135(ブレーキペダル)、No. 111(後方視認性)の改定審議は、国連WP.29における協調規則の行方を左右する。
法規担当部門は、連邦官報(Federal Register)に提示される監査照会要件を分析し、自社システムの認証取得シナリオを再設計する必要がある。
- マイル単価を基準とするTaaS原価モデルの再構築
車両単価、電費、タイヤ摩耗度、ソフトウェアライセンス費を統合した走行マイルあたりの減価償却モデルを精緻化する。
1マイル30セントの機材が市場へ供給される前提に立ち、既存フリートの維持コストとの分岐点を定量的に算出することが事業判断の前提となる。
出典: techcrunch.com
出典: nhtsa.gov
出典: reuters.com
出典: teslarati.com