
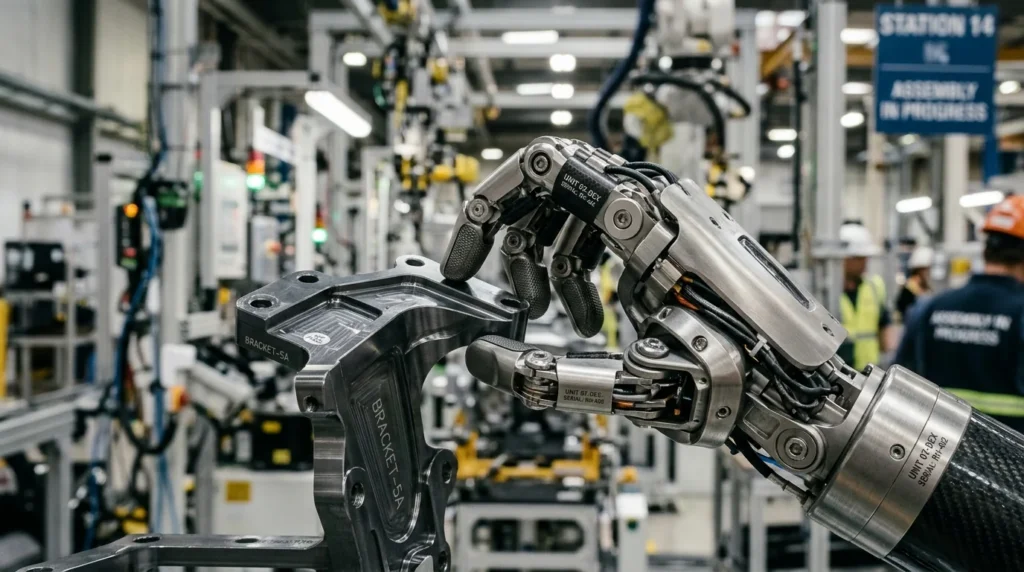
グーグル・ディープマインド(Google DeepMind)は2026年11月10日、次世代ロボット制御AI「Gemini Robotics 2.5」を発表し、独メルセデス・ベンツ(Mercedes-Benz)の実稼働工場で部品配膳の成功率96%を達成した。専用治具による固定ラインを展開するトヨタ自動車などの国内完成車メーカーにとっても、汎用機と基盤モデルによる工程構築が現実的な投資対象となる。
欧州自動車工場へのヒューマノイド配備とグローバル投資の加速
今回の実証実験は、メルセデス・ベンツがハンガリーのケチケメートおよびドイツのジンデルフィンゲンに構える実稼働工場で実施された。米ロボット新興企業アプトロニック(Apptronik)が開発した人型ロボット「Apollo 2」が投入され、供給容器に無造作に入れられた金属製ブラケットを取り出し、指定順序で配膳する作業を担当した。
アプトロニックとメルセデス・ベンツは2024年3月に商用提携を締結している。2025年3月にはベルリン工場での自律運用検証に合わせ、メルセデス・ベンツが同社への出資を実行した。さらに2026年2月、グーグルやメルセデス・ベンツが参加したシリーズA-X拡張ラウンドで5億2,000万ドルを調達した。累計調達額は9億3,500万ドルを超え、評価額は約50億ドル規模に達している。
世界のロボット市場における設備導入の流れも、汎用化を後押ししている。国際ロボット連盟(IFR)が2026年9月に公表した「World Robotics 2026」によると、2025年末時点で世界の工場で稼働する産業用ロボットは前年比9%増の500万台を記録した。年間新規導入台数は前年比11%増の60万3,000台である。国別では中国が35万4,000台(世界シェア59%)で首位を維持した。米国は3万8,400台を記録し、前年比19%減となった日本の3万6,219台を抜いて世界第2位へ浮上している。
| 年月 | 出来事 | 主体 | 詳細・成果 |
|---|---|---|---|
| 2024年3月 | 商用提携の締結 | Mercedes-Benz, Apptronik | 自動車工場へのApolloパイロット導入を発表 |
| 2024年12月 | 戦略的提携の締結 | Google DeepMind, Apptronik | ロボット制御AIの共同開発を開始 |
| 2025年3月 | 出資および基盤モデル公開 | Google DeepMind, Mercedes-Benz | Gemini Robotics発表、ベンツがApptronikへ出資 |
| 2026年2月 | シリーズA-X資金調達 | Apptronik, Google他 | 5億2,000万ドル調達、評価額50億ドル超 |
| 2026年11月 | Gemini Robotics 2.5発表 | Google DeepMind, Mercedes-Benz | 実工場で成功率96%達成、ASIMOV-Jailbreak公開 |
参考記事: 自動車とロボットの境界が崩れるTesla Optimus vs Hyundai Atlas
2層モデル連携と3層安全機構による自律動作の技術構造
Gemini Robotics 2.5が96%の成功率を達成した背景には、処理階層を分担させたモデル設計がある。上位層の「Gemini Robotics ER」が作業空間全体の進行状況を把握し、欠落した部品を検知する。下位層の「Gemini Robotics 2.5」がミリ秒単位で手や腕の軌道を生成する。この階層化により、従来のベースライン比で作業成功率が30〜100%改善し、作業完了速度も20〜30%向上した。
ハードウェア面では、Apollo 2にシンガポールのシャーパ(Sharpa)社が開発した5本指ハンド「SharpaWave」を採用した。22自由度を備える手先により、乱雑に積まれた金属部品を柔軟に把持できる。また、2指グリッパーを備えた「Franka Duo」による双腕作業や、重心移動を伴う全身協調制御にも対応している。
モデル学習の効率化には、基盤モデル「Gemini 4 Argon」が投入された。実環境のカメラ映像から数千パターンのシミュレーション環境を自動生成し、現実空間をデジタルツインへ落とし込む。実機デモデータと仮想データを組み合わせることで、未知の配置に対する適応力を高めた。
安全性に関しては、ソフトウェアからハードウェアに至る3層の保護アーキテクチャが実装されている。
| 安全対策の区分 | 技術的仕組み | 公表数値・仕様 | 運用上の評価ポイント |
|---|---|---|---|
| 動作中の危険回避 | 推論時のリアルタイム軌道制御 | 障害物周辺で33%、人周辺で43%の安全性改善 | 物理的事故率の直接値ではなく相対的な作業完了指標 |
| 危険指示耐性 | ASIMOV-Jailbreakによる検証 | Gemini 4 Argonで99.5%を記録(ER 2は82%) | 敵対的プロンプトの拒否性能であり動作保証とは別枠 |
| 物理停止機構 | 機体蔵の近接検出センサー | 即時停止領域および動作変更領域の設定 | センサーの検知範囲設定値は工場環境ごとに個別定義 |
実運用において事故を防ぐには、AIモデルの推論安全性だけでなく機体側の物理機構が機能しなければならない。危険なプロンプトを遮断しても、アームの急停止によるワークの落下や、人との予期せぬ接触といった物理事象は別個のリスクとして管理される。
参考記事: UBTECHのWalker S2が示す成功率99%と作業効率45%の現実|工場配備で問われる経済合理性
96%の壁と2027年EU機械規則が突きつける実用化基準
概念実証で記録された成功率96%という数値は、実験室の段階を脱した証拠といえる。しかし、自動車の量産ラインにおいて残り4%のエラーは許容されない。グーグル・ディープマインドのディレクターであるカニシュカ・ラオ(Kanishka Rao)氏は、「96%から99.9999%への道は険しい」と述べている。部品を1回落とすだけでライン停止を招くため、失敗時に機体が自律復帰できるアルゴリズムの確立が不可欠となる。
国内製造業がこの技術動向を評価する際、設備投資(CAPEX)の構造変化に着目する必要がある。従来の自動車組立ラインでは、車種ごとに専用パーツフィーダーや特注治具を設計・設置していた。車種変更のたびに数千万円規模の治具更新費用が発生する。汎用ヒューマノイドが配膳を代替できれば、ソフトウェアの再学習のみでライン変更へ対応できる。
一方で、法規制の適合が導入のハードルとなる。欧州では2027年1月20日に「欧州機械規則(EU Machinery Regulation 2023/1230)」の適用が開始される。現行の機械指令(2006/42/EC)から改定され、AI制御の自律機械に対する安全要件が厳格化される。外部オペレーターが介入可能なスーパーバイザーモードの設置や、自己学習モデルの意思決定ログを5年間保持する義務が課される。
さらに2024年8月に発効した「欧州人工知能規則(EU AI Act)」により、物理的危害を及ぼしうる高リスクAIの適合性評価も求められる。工場内へ導入する企業は、機体性能だけでなく監査に耐えうるログ収集基盤を構築しなければならない。
参考記事: 人型ロボット量産ロードマップと日本精工・アトム連合が目指す20万台体制の技術構造
製造現場が次に検証すべき3つの技術導入指標
海外OEMが汎用機実証を進めるなか、国内の製造ラインがフィジカルAIの導入判断を下すための具体的指標は次の3点に集約される。
1. 例外処理における自律リカバリー率の算定
配膳作業における4%の失敗発生時に、人間が手動介入する回数を計測する。ロボット自身が把持ミスを検知し、アームを初期位置へ戻して再試行できる割合を評価基準に設定する。
2. 専用治具減価償却費と汎用機導入コストの損益分岐計算
特定車種専用のフィーダー設備投資額と、Apollo 2のような汎用機およびモデルライセンス費用を比較する。多品種少量生産ラインにおける段取り替え工数の削減幅を直接対比して回収期間を検証する。
3. 欧州機械規則2027に準拠した追跡ログ要件の確認
2027年1月適用の機械規則を見据え、モデルの推論ログとセンサー情報を暗号化して保存する設計を確認する。海外輸出拠点を持つサプライヤーは、CEマーキング取得に耐えうるデータ管理プロトコルを早期に仕様化する。
出典: xenospectrum.com
出典: automate.org
出典: sccc.si
出典: mercedes-benz.com
出典: ifr.org
出典: rockingrobots.com


