
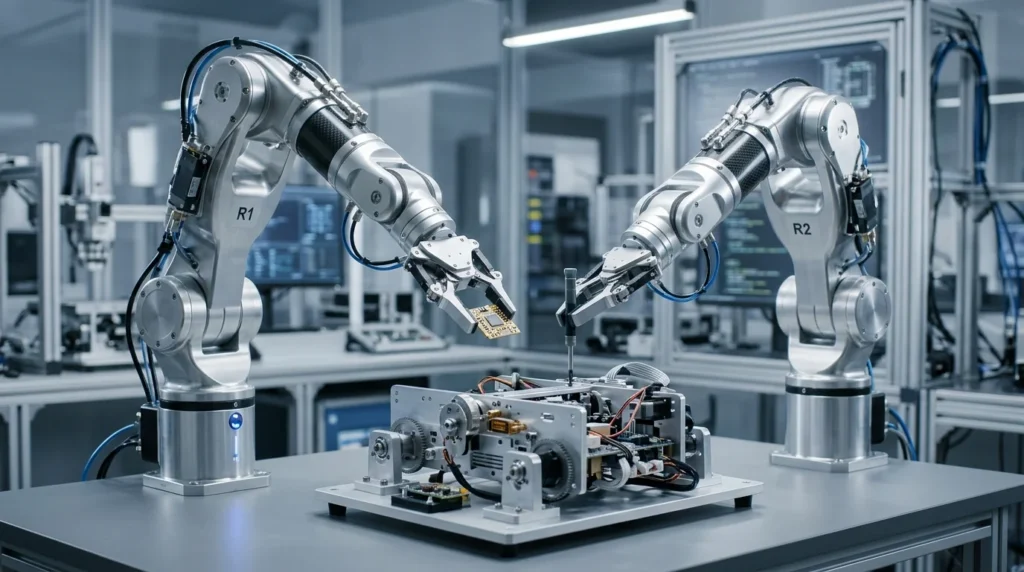
米Anthropic(アンスロピック)は2026年11月9日、双腕ロボットシミュレーション環境「RoboDojo Sim」で成功率64.9%を記録した新AIモデル「Claude Fable 5.2」を発表した。経済産業省とNEDOが進める国産基盤モデル開発プロジェクト「FRONTia」など、制御知能の内製化を進める国内プロジェクトにとっても、基盤モデルの外部調達とハードウェア設計の切り分けを再検討する判断材料となる。
RoboDojoベンチマークに見る汎用基盤モデルの身体制御性能
Anthropicが発表した「Claude Fable 5.2」および高度安全審査適用版「Claude Mythos 5.2」は、テキストやコード生成だけでなく、物理空間の制御能力を大幅に拡張したフロンティアモデルである。双腕ロボットの操作シミュレーションベンチマーク「RoboDojo Sim」において、同モデルは未経験タスクを含む環境下で64.9%の成功率を記録した。
RoboDojoは、香港大学MMLabやカリフォルニア大学バークレー校(UC Berkeley)、清華大学などの国際共同チームが2026年7月に発表した汎用ロボット操作評価規格である。42のシミュレーションタスクと18の実世界タスクで構成され、双腕による協調動作や長工程の作業計画能力を厳格に測定する。
Fable 5.2は、ロボット制御専用に設計されたドメイン特化型AIの大半を上回っただけでなく、主要なフロンティアモデルに対しても明確な性能差を示した。
| モデル名 | RoboDojo Sim 成功率 | 入力トークン価格(/100万) | 出力トークン価格(/100万) |
|---|---|---|---|
| Claude Fable 5.2 | 64.9% | 8ドル | 40ドル |
| Claude Opus 5.5 | 39.4% | 4ドル | 20ドル |
| OpenAI GPT-6 Astra | 29.8% | 未公表 | 未公表 |
| Claude Fable 5.1 | 27.6% | 10ドル | 50ドル |
前世代モデルであるClaude Fable 5.1(成功率27.6%)と比較して成功率は2倍以上に達している。あわせてAPI利用価格も前世代から20%引き下げられており、ロボット制御パイプラインへの組み込みコストを抑える設計が採られている。
参考記事: Figure AIが初期35億ドルの計算資源確保、GPU最大10万基配備へ|人型ロボ開発への示唆
ゼロショット汎化を支える空間推論と実機展開への前提条件
今回の検証において着目すべき点は、ロボットが明示的に学習していない未経験の作業指示に対しても、汎化的な動作シーケンスをゼロショットで生成できた点にある。
なぜ汎用モデルが身体制御を可能にしたのか
従来のロボット制御システムは、事前に収集された軌道データや力覚データの模倣学習、あるいはタスクごとに報酬関数を定義した強化学習に依存していた。このアプローチでは、物体の配置や形状がわずかに変化しただけで動作の破綻を招く脆弱性があった。
Claude Fable 5.2は、マルチモーダル入力から作業環境内のオブジェクト間の幾何学的関係性を把握し、言語的な論理推論を経てエンドエフェクタ(手先先具)の目標座標系を生成する。大規模なコード生成データと物理世界のシミュレーションデータを事前学習で統合した結果、高次の作業計画(Planning)と低次の関節角制御(Actuation)を中間表現を介して結びつける能力を獲得した。
実機実装に向けた技術的絶対条件
一方で、シミュレーション環境と物理実機の間には、依然として摩擦係数の変動やセンサーノイズに起因する「Sim-to-Realギャップ」が存在する。モデルを物理ロボットへ安全に実装するためには、以下の技術的前提をクリアしなければならない。
- 推論レイテンシの極小化: クラウド経由での推論では数百ミリ秒の通信遅延が生じるため、動的な衝突回避などのフィードバック制御(100Hz〜1kHz)を直接担うことは不可能である。
- 階層型制御アーキテクチャの確立: 高次のタスク計画と動作生成をクラウド上の基盤モデルが行い、関節レベルの位置・力覚制御はエッジ側のローカルコントローラが決定論的に担保する二重化設計が不可欠となる。
- 接触物理のリアルタイム補正: 剛体シミュレーションでは再現が難しい摩擦や柔軟物の変形に対し、手先力覚センサーの入力値をもとにエッジ側でリアルタイム補正するインピーダンス制御との結合が求められる。
実環境におけるロボットの知能化には、エッジ推論プロセッサの処理能力向上も欠かせない。例えばugo株式会社が開発する双腕セミヒューマノイド「ugo Nova」は、車載・ロボティクス向けSoCである米NVIDIAの「Jetson Thor」を搭載し、エッジ推論とリアルタイム制御の統合を目指している。
参考記事: ロボット基盤モデルとは?仕組みから最新動向・2030年予測まで徹底解説
垂直統合から水平分業へ向かうロボット産業と国内の勝機
Anthropicによる今回の成果は、ロボット制御プログラムをタスクごとに作り込む産業構造そのものを変える契機となる。ソフトウェアベンダーが開発した汎用フロンティアモデルがロボットの知能中枢を担う「水平分業型」のエコシステムが現実味を帯びてきた。
国内政策ロードマップとの接点
日本政府は自民党ロボット議員連盟(山田太郎事務局長)の提言を踏まえ、2026年3月に「AIロボティクス戦略」を策定した。2040年に約60兆円規模へ拡大が見込まれる多用途ロボット世界市場において、日本企業が世界シェア3割超(20兆円規模)を獲得する目標を掲げている。
この戦略のもと、経済産業省とNEDOは生成AI基盤モデル開発支援事業「GENIAC」を推進し、2026年7月にはフィジカルAI向け国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」を発足させた。また、一般社団法人AIロボット協会(AIRoA)は生活支援ロボット「HSR」を用いて約8万時間の動作データを収集し、2026年7月にはモバイルマニピュレータによる5,000時間分のオープンデータセットを公開している。
国内製造業・ロボットメーカーの立ち位置
知能レイヤーで米国のビッグテックやAIスタートアップが先行する中、国内企業が競争力を維持するためには、保有するコア技術の再定義が求められる。
1996年に本田技研工業(Honda)が発表した自律二足歩行ロボット「P2」は、2026年4月に「IEEEマイルストーン」に認定された。これは、日本のメカトロニクス技術が長年にわたり培ってきた機構設計と精密制御の堅牢さを証明している。
AIRoAが主導する「国産汎用ロボット開発コンペティション」では、ugo、THK、不二越、Enacticの4社が改良機開発フェーズへ選定された。精密アクチュエータ、減速機、剛性の高い筐体フレームといったハードウェアの信頼性と量産サプライチェーンは、汎用AIが物理世界で力を発揮するための物理的インターフェースとして価値を高めている。
汎用知能モデルのAPIと国内ロボットハードウェアを迅速に接続し、製造現場や物流拠点での多品種少量作業に適用するシステムインテグレーション力が、今後の差別化要因となる。
参考記事: フィジカルAIにおける日本の勝ち筋とは?富士通・ロボット3社・NVIDIA連携の仕組みとロードマップ
知能とハードの水平分業を見据えた技術投資ロードマップ
フロンティアAIモデルの物理制御領域への進出を踏まえ、製造・物流・ロボティクスに関わる事業責任者および技術責任者が着手すべき具体的な施策は以下の通りである。
- クラウド基盤モデルとエッジ決定論的制御のハイブリッド設計
高次のタスク生成にはClaude Fable 5.2のようなAPIを活用しつつ、ミリ秒単位の軌道補正および安全停止機能はPLCや産業用PC側で担保するソフトウェアアーキテクチャを構築する。
- 実環境データの標準化とAIRoAオープンデータセットの活用
自社工場や物流倉庫の特定作業データを独自フォーマットで抱え込まず、AIRoAが公開するロボット動作データ規格に準拠した形式で収集・蓄積し、モデルのファインチューニング基盤を整える。
- 接触物理を前提とした高耐久ハードウェアへの投資
汎用モデルによる自律制御が進むほど、ロボットの動作パターンは多様化し、予期せぬ衝突や負荷がアクチュエータにかかる頻度が増加する。精密減速機やトルクセンサー内蔵関節など、耐久性と物理的適応力に優れた国内ハードウェアの選定を優先する。
出典: ロボスタ
出典: Anthropic
出典: R&D World
出典: arXiv (RoboDojo)
出典: Honda
出典: ugo株式会社 (PR TIMES)
出典: 一般社団法人AIロボット協会 (AIRoA)
出典: 経済産業省 GENIAC
出典: FRONTia


