
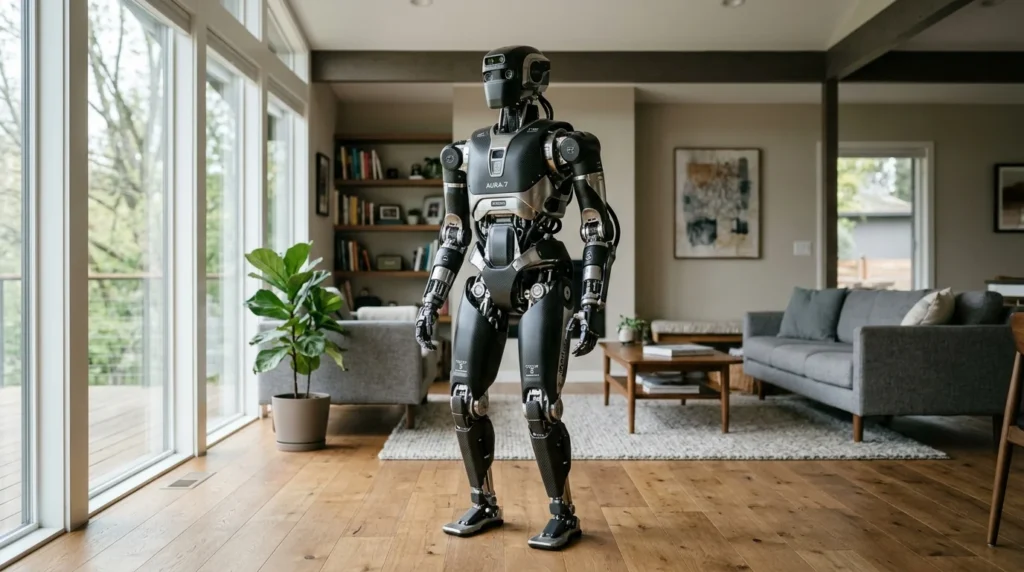
アップル(Apple)の研究チームが2026年11月、未知の実環境における単一タスク成功率91%を記録したヒューマノイド向け自律制御システム「HALO」を発表しました。ハードウェア製造を中国企業が寡占する中、日本精工などが進めるロボットコンポーネント量産戦略においても、合成データによる制御ソフトウェアの内製化が不可避な判断基準となります。
未知環境で91%を実証したHALOと激変する具現化AIの投資構造
アップルのロボティクス研究チームは2026年11月4日、プレプリント論文『Perceptive Humanoid Motion from Simulation』を公開し、あわせてGitHub上で訓練コードとデータ生成パイプラインをオープンソース化しました。
発表された「HALO(Humanoid Autonomy, Learned in simulation, running Onboard)」は、アップルが自社製ロボット本体を発表したものではなく、ヒューマノイドの全身制御と視覚認識を統合した自律制御アーキテクチャです。実証実験のハードウェアには、中国のユニツリー・ロボティクス(Unitree Robotics/宇樹科技)が開発した市販ヒューマノイド「Unitree G1」が採用されました。両社間に資本提携や共同開発契約は存在せず、既存のサードパーティ機体を計算プラットフォームとして活用しています。
HALOの性能評価は、事前に3Dマッピングを行っていない6つの一般住宅環境で実施されました。人間の遠隔操作(テレオペレーション)データを一切使わず、合計360回に及ぶ単一タスクの検証において平均成功率91%を記録しています。一方、複数の動作を連続して行う複合タスク(chained tasks)の成功率は30試行で平均70%となりました。
| 検証項目 | 単一タスク試験 | 複合タスク試験(chained tasks) |
|---|---|---|
| 試行回数 | 360回 | 30回 |
| 平均成功率 | 91% | 70% |
| 検証環境 | 未マッピングの実住宅6カ所 | 未マッピングの実住宅1カ所 |
| データ収集手法 | シミュレーション合成データ | シミュレーション合成データ |
この成果の背景には、具現化AI(Embodied AI)分野における投資マネーの明確なシフトがあります。中泰証券(Zhongtai Securities)の集計によると、2026年上半期の中国具現化AI市場における資金調達総額は約438億元(約66億ドル)に達しました。
資金の投向先を見ると、自律制御や頭脳モジュール(Embodied-brain)を手掛けるソフトウェア層への投資が222.53億元(約33億ドル)と全体の50.8%を占めています。対照的に、ロボット本体を製造する完成機メーカーへの投資は56億元(約8.4億ドル、12.8%)にとどまりました。ハードウェアの低価格化とコモディティ化が進む一方で、知能化モジュールの主導権争いに資本が集中しています。
参考記事: 世界の人型ロボット出荷シェア97%を中国が独占した仕組みとは?AGIBOT・Unitreeの台頭と2030年への課題
Sim-to-Realの壁を破った300時間合成データとオンボード推論
HALOが実環境で91%の成功率を達成できた要因は、従来ボトルネックとなっていた実機データの収集プロセスを完全に排除した点にあります。
人手によるテレオペレーションからの脱却
従来のフィジカルAI開発では、人間がVRゴーグルやモーションキャプチャスーツを装着し、実機ロボットを遠隔操作して動作データを収集する手法が主流でした。この方法では1時間の訓練データを取得するために1時間以上の人間作業が必要となり、収集できるデータ量に物理的な限界が存在していました。
アップルの研究チームはこの制約を回避するため、エヌビディア(NVIDIA)のロボティクスシミュレータ「Isaac Sim」を活用しました。仮想空間内に1,000パターンの住宅環境モデルをプロシージャル生成し、環境内での歩行や障害物回避、手先作業の動作データをシミュレーション内で自動生成するパイプラインを構築しています。
シミュレータ内で生成された合成モーションデータは約300時間に達します。物理エンジン上で意図的に外乱や摩擦係数の変動を加えるドメインランダム化を徹底し、現実世界への移行時に発生するSim-to-Realギャップを抑制しました。
機上完結のオンボード推論アーキテクチャ
HALOのもう一つの特徴は、外部のクラウドサーバーに依存せず、すべての知覚・制御ループをロボット機体上で完結させている点です。
実験機となったUnitree G1にはMac miniなどのオンボードコンピュータが搭載され、視覚言語モデル(VLM)と運動制御ポリシーがローカルで常時稼働しています。通信遅延やネットワーク切断のリスクを排除したことで、実住宅における段差の踏破や障害物のリアルタイム回避において安定した動作生成が可能になりました。
実用化に向けた技術的達成度と残された課題
HALOは移動を伴う単一作業において高い頑健性を示したものの、産業実装の観点ではいくつかの技術的条件が未達のまま残されています。
- 複合タスクにおける誤差の累積: 単一タスクの成功率91%に対し、複合タスクでは70%まで低下しており、動作遷移時のリカバリ機能に改善余地があります。
- 接触力制御と精密把持: 視覚ベースの運動生成には成功していますが、未知の剛性を持つ物体に対する繊細な力覚フィードバック制御は評価スコアに含まれていません。
- ハードウェアの耐久性: Unitree G1のようなアクチュエータ構成において、長時間の連続稼働に伴う熱ダレやバックラッシュの経年変化への適応は今後の検証課題です。
参考記事: AWS支援のフィジカルAI14社、成功率97%や小型化が拓く産業実装の針路
日本の製造業が直面する知能レイヤー従属のリスクと対抗策
アップルがオープンソース化したHALOのアーキテクチャは、ロボットの価値が「機構設計」から「大規模シミュレーション環境と基盤制御モデル」へと完全に移行した事実を示しています。この構造変化は、日本の部品メーカーやSIerの事業前提に直接作用します。
ハードウェア専業サプライヤー化への警戒
現在、日本精工(NSK)などがヒューマノイド向け減速機やアクチュエータの量産計画を進めており、日本の精密加工技術はグローバル市場で一定の優位性を保っています。しかし、中国市場で完成機メーカーへの投資シェアが12.8%まで低下し、頭脳モジュールへ50.8%が集中している現実は、ハードウェアのコモディティ化が想定以上の速度で進んでいることを裏付けています。
日本の製造業がアクチュエータやセンサーの受託製造にとどまり続けた場合、利益率の高い制御ソフトウェア基盤を海外プラットフォーマーに握られ、価格決定権を失うリスクが高まります。ハードウェアの特性を熟知した国内サプライヤーこそが、自社製アクチュエータの物理挙動を高精度に再現するデジタルツイン環境を提供し、シミュレーションパイプラインとセットで外販する枠組みが必要です。
シミュレーション基盤への計算資源投資
HALOの成果が示すように、今後のロボット開発の主戦場は物理的な実験場ではなく仮想空間です。1,000パターンの仮想住宅を生成して300時間の訓練データを自動合成するには、膨大なGPUクラスターとIsaac Simなどの物理シミュレーション環境の運用能力が求められます。
国内の技術開発現場では、依然として実機を用いたすり合わせ調整に多くの工数が割かれています。実機検証を最小限に抑え、仮想空間上で完結するSim-to-Realパイプラインを標準的な開発プロセスとして組み込めるかどうかが、開発スピードを左右します。
参考記事: 人型ロボット量産ロードマップと日本精工・アトム連合が目指す20万台体制の技術構造
今後の技術選定に向けた方針
アップルによるHALOの論文公開とコード提供は、フィジカルAI開発の参入障壁を劇的に引き下げました。自社で独自のヒューマノイドハードウェアを一から開発する合理性は薄れ、既存の安価なハードウェア上で動く制御ソフトウェアの優劣が競争軸となっています。
技術責任者および事業開発担当者は、以下の2点を直ちに自社の開発計画へ反映させる必要があります。
- 実機データ収集からシミュレーション基盤への投資配分見直し
人手による実機遠隔操作データの蓄積を前提としたロードマップを再検討し、仮想環境内でのプロシージャルデータ生成環境の構築へ予算と人員を再配分すること。 - ハードウェアとシミュレータモデルのバンドル化
自社製のアクチュエータやロボット機構を単体で売り出すのではなく、Isaac Sim等で即座に動作シミュレーションが可能な高精度URDFモデルおよび摩擦・熱特性パラメータを標準提供する体制を整えること。
機構部品の強みをソフトウェアの学習効率へ直結させる設計思想への転換が求められます。
出典: Humanoids Daily
出典: FourWeekMBA
出典: BigGo Finance
出典: 42HOW Robotics


