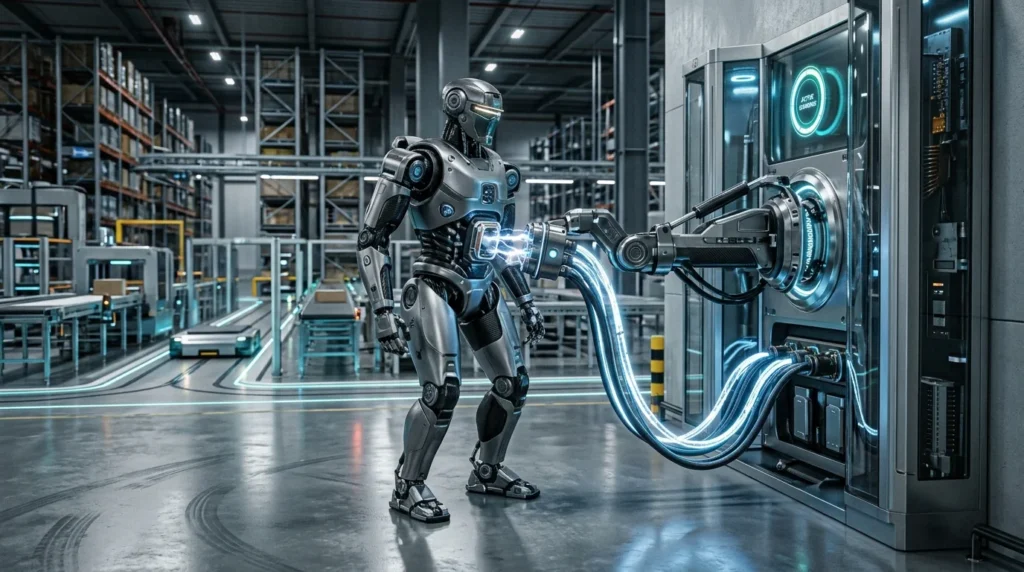
米アジリティ・ロボティクス(Agility Robotics)は2026年10月15日、次世代ヒューマノイド「Digit 5」の超急速充電パートナーに英ナイオボルト(Nyobolt)を選定し、9分間の充電で90分稼働する10対1の作業比率を達成したと公表しました。日系自動車メーカーや物流大手が国内拠点で人型ロボットの試験導入を計画する際、この給電方式の選択は工場のフロア専有面積と受電設備の追加投資額を左右します。
米中トップランナーが分かつ「3分自動交換」と「超急速充電」の勢力図
ヒューマノイドロボットの商用配備において、連続稼働時間の制約は最大のボトルネックとなってきました。従来型のヒューマノイドは1回の充電による稼働時間が2〜4時間にとどまり、充電に同等以上の時間を要するため、稼働率が50%前後に制限されていました。
現在、グローバル市場ではダウンタイムを極小化する手法として「バッテリー自動交換方式」と「超急速充電方式」の2陣営が明確に対立しています。
| 開発企業 | 機種名 | 給電方式 | 作業/充電時間 | 導入・実証先 |
|---|---|---|---|---|
| ボストン・ダイナミクス(Boston Dynamics) | Atlas | 3分以内自動交換 | 最大4時間稼働/充電約1.5時間 | 現代自動車HMGMA(2028年投入) |
| ユビテック(UBTECH) | Walker S2 | 3分自力ホットスワップ | 常時給電交換/作業優先選択 | BYD、Zeekr、Geely等(累計1,079台) |
| アジリティ・ロボティクス(Agility Robotics) | Digit 5 | 9分超急速充電(有線) | 90分作業/9分充電(10:1) | GXO、シェフラー等(2027年供給) |
| フィギュアAI(Figure AI) | Figure 03 | 2kW非接触急速充電 | 最大5時間稼働(2.3kWh) | 自社検証(BotQ生産ライン) |
ボストン・ダイナミクスは新型電動「Atlas」において、自律移動による3分以内のバッテリー自動交換を採用しました。充電には約1時間30分を要しますが、あらかじめ満充電された予備バッテリーを順次交換することで、ロボット本体の24時間稼働を可能にします。親会社である現代自動車グループは2026年9月、米国ジョージア州のメタプラント(HMGMA)内に検証拠点「RMAC」を開設し、2028年に部品シーケンス工程へAtlasを投入、2030年には組立工程へ拡大する計画を進めています。
中国のユビテックも2025年7月に公開した「Walker S2」で自動交換方式を実用化しました。本体に2基のバッテリーを搭載し、給電を途絶えさせないホットスワップ構造により、自力でステーションに入り約3分で交換を完了します。同社は2025年単年でフルサイズヒューマノイドを1,079台納入した実績を持ちます。
一方、アジリティ・ロボティクスは英ナイオボルトの先進セルを採用し、バッテリー交換機構を排して9分充電・90分稼働を実現しました。前世代機「Digit 4」の稼働・充電比率が2対1(2時間稼働に対し約1時間充電)であったのに対し、Digit 5では10対1へと大幅に向上しています。同社CBOのDaniel Diez氏が述べる通り、1日あたり実働20時間以上の稼働が可能となり、すでに3億ドル以上の複数年受注を確保して2027年上半期から早期アクセス顧客へ供給されます。
米フィギュアAIの「Figure 03」は、足裏に電磁誘導コイルを内蔵した2kW級ワイヤレス急速充電を採用しました。床面の送電パッド上に直立するだけで給電を開始できるため、物理コネクタの嵌合機構が不要となり、機械的摩耗を低減させています。
参考記事: 自動車とロボットの境界が崩れるTesla Optimus vs Hyundai Atlas
10Cレート超の放熱設計とホットスワップ機構における工学的トレードオフ
なぜ今、ヒューマノイドの充電技術においてこれほど極端な設計分岐が生じているのか。その要因は、重量制限と高出力充放電の工学的限界にあります。
超急速充電を支えるニオブ系負極と冷却構造
アジリティ・ロボティクスが採用したナイオボルトのバッテリー技術は、ニオブ酸化物(Niobium Oxide)を負極材料に用いています。従来のリチウムイオン二次電池で使われる黒鉛負極は、超急速充電時にリチウムデンドライトが析出しやすく、短絡や火災のリスクを伴います。これに対しニオブ系材料はLiイオンの拡散速度が極めて速く、10Cを超える高レート入力でも結晶構造の崩壊やリチウム析出が起きません。
【超急速充電(Nyobolt方式)】
[10C超の急速受電] ──> [ニオブ負極がLiイオンを高速吸蔵]
                             │
                             └──> [発熱制御セル設計] ──> 9分で充電完了(交換設備不要)

【自動ホットスワップ(UBTECH方式)】
[バッテリーA(主電源)] ── 稼働継続
[バッテリーB(副電源)] ── 脱着・交換(約3分) ──> 電源無瞬断でフリート稼働率維持
ただし、9分で満充電を行う際にはセル内部で急激なジュール熱が発生します。フィギュアAIのFigure 03が2.3kWhバッテリーに統合液冷システムを組み込んでいるように、急速充電方式は熱暴走を防ぎつつサイクル寿命(通常数千サイクル)を維持するためのアクティブ冷却設計が必須要件となります。
自動交換方式を成立させる給電無瞬断アーキテクチャ
バッテリー自動交換方式の技術的難所は、交換時のシステム再起動(コールドブート)の回避です。ヒューマノイドがOSや環境地図(SLAM)、アクチュエータのキャリブレーションを再起動ごとにリセットしていては、交換時間以外に数分から十分程度の復帰ロスが生じます。
ユビテックが実装したデュアルバッテリーシステムは、一方のバッテリーが電力を供給し続ける間に、もう一方のスロットを物理的に換装します。この無瞬断アーキテクチャにより、SLAM空間座標を保持したまま即座に作業エリアへ復帰できます。しかし、交換機構のモーターやラッチ、2系統の電源管理回路(BMS)を搭載することは、ロボットの有効可搬重量(ペイロード)を数キログラム単位で圧迫するトレードオフを伴います。
参考記事: 全固体電池の量産ロードマップと仕組み|ヒューマノイドが拓く2027年商用化の課題
自動交換ステーションのCAPEXと急速充電型がもたらす工場インフラの分岐
電源補給方式の選択は、導入企業側の工場設備投資(CAPEX)とレイアウト自由度に決定的な影響を及ぼします。
【大規模メガファクトリー】
・数百台規模の集中運用
・自動交換ステーション(数十平米)の固定設置が可能
・バッテリー予備プールの一括管理 ──> 【自動交換方式(Atlas / Walker S2型)】

【既存レイアウト・中小分散拠点】
・数台〜数十台の部分導入
・ステーション増設スペースなし
・既存の柱・壁面に充電ポートを分散配置 ──> 【急速充電方式(Digit 5 / Figure 03型)】
自動交換ステーションは、数百本単位の予備バッテリーを温度管理下で常時充電・保管し、高精度な位置決めロボットアームで自動着脱を行う大型設備です。数千台規模のロボットを同一フロアで稼働させるメガファクトリー(現代自のHMGMAなど)では、ロボット1台あたりの設備減価償却費を薄められるため経済合理性が成立します。
一方で、既存の自動車ティア1サプライヤーや物流倉庫では、ステーション設置に数十平方メートルの貴重な床面積を割くことは困難です。アジリティ・ロボティクスが提示した10対1水準の超急速充電は、通路脇や待機スペースの柱に小型充電ステーションを分散配置するだけで運用できます。バッテリー交換用インフラの莫大な初期投資を排除できるため、導入判断のハードルを大きく下げます。
ただし、急速充電には受電設備容量の制約が付きまといます。仮に20台のヒューマノイドが同時に2kW〜10kW級の急速充電を行えば、瞬間的に数十〜数百キロワットのデマンドピークが発生します。受電設備の契約電力を引き上げるか、地上側に定置型蓄電池(BESS)を併設してピークシフトを行う必要があり、電気設備側の追加工事コストとの比較検討が不可欠です。
参考記事: 人型ロボットのロボット運動会が北京で開催|2000台集結で見えた実用化の仕組みと世界シェア97%の衝撃
電源インフラの二極化に対して国内メーカーがとるべき実装アプローチ
海外勢の先行実証により、2028年を節目とするヒューマノイドの本格導入フェーズでは、工場の規模と運用形態によって採用アーキテクチャが完全に二極化することが明らかになりました。
国内の製造業やロボット開発企業がとるべき実務的ステップは以下の3点です。
- 工場フロアのスペース単価と電気容量から逆算した方式選定
新設する大規模スマートファクトリーを除き、既存設備が密集する国内工場では急速充電方式が現実解となります。ただし契約電力のピーク超過を避けるため、フリート管理ソフトウェアによる「充電スケジュールの千鳥配置(スタッガード給電)」を前提とした設備設計を策定してください。
- 高Cレート充放電・過酷サイクル環境に対応した特化型セルの調達網構築
EV向けに開発された大容量セル(高エネルギー密度重視)は、1日数回の充放電に最適化されており、ヒューマノイドの1日数回〜十数回の急速充電では数か月で急速な容量劣化を招きます。ニオブ系負極やLTO(チタン酸リチウム)など、10C超の入力と数万サイクルの耐性を備えた産業用セルメーカーとのアライアンスを早期に確立することが、ハードウェアの寿命採算性を決定づけます。
- 搬送・作業タスクと充電タイミングの最適化シミュレーション
作業90分・充電9分のDigit 5モデルを成立させるには、生産タスクの切り替え時間や部品搬送の待ち時間に合わせて充電ステーションへ立ち寄らせる動線統合が必要です。AGV(無人搬送車)の運用管理システム(FMS)と製造実行システム(MES)をヒューマノイドの充電制御APIと接続し、作業効率を落とさないフリート運用ロジックを現場環境に合わせて構築してください。
出典: ChosunBiz
出典: Agility Robotics
出典: UBTECH
出典: Figure AI