米グーグル・ディープマインド(Google DeepMind)の研究責任者が、人型ロボットの脚部走行は本質的な進化ではなく、技術水準は依然として「GPT-2段階」にとどまると指摘しました。官民で78兆5000億円を投じるフィジカルAI「FRONTia」構想を進める日本企業にとって、見かけの運動性能ではなく実世界タスクの接触力学を見極める技術選定が問われています。
脚部走行の過熱と操作タスクにおける「GPT-2段階」の現実
2026年9月、ポッドキャスト番組「The Cognitive Revolution」に出演したGoogle DeepMindのスタッフ・リサーチ・サイエンティスト兼「Gemini Robotics」研究リード、キールタナ・ゴパラクリシュナン(Keerthana Gopalakrishnan)氏は、業界の現状に冷徹な評価を下しました。同氏は「ウサイン・ボルトより速く走る人間はいなくても、多くの人は極めて生産的な仕事をしている」と述べ、人型ロボットの走行速度や派手な跳躍性能が人間の支援能力に直結しない点を明確にしています。
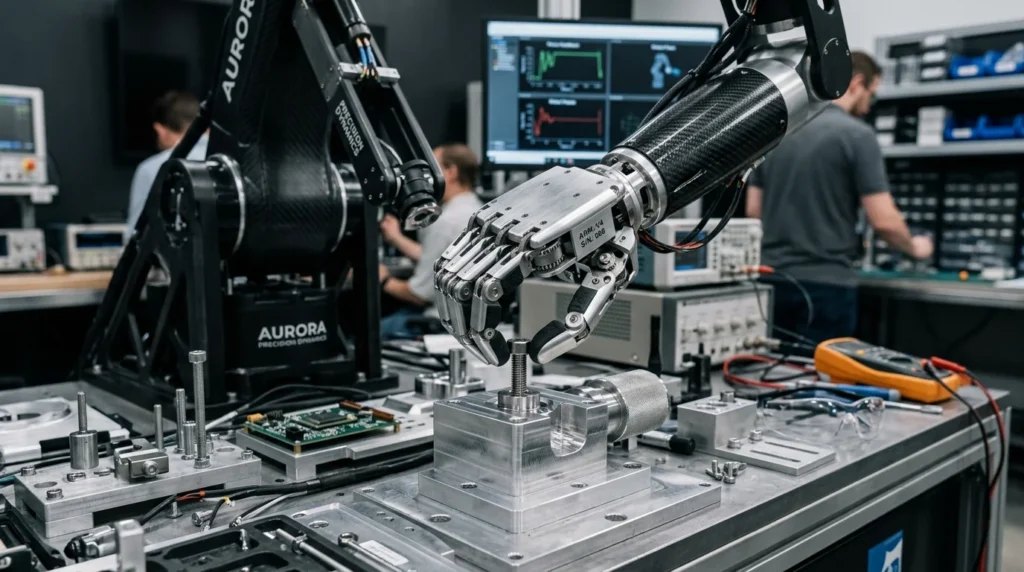
この発言の背景には、中国を中心とするロボット競技や展示会で、二足歩行ロボットの高速走行動画が相次いで拡散された2026年夏の動向があります。脚部による移動(Locomotion)は、地面が平らで硬く予測可能な環境であるため、物理シミュレーター内での強化学習が極めて容易に機能します。一方で、物体に触れて変形させる操作(Manipulation)に入った途端、摩擦や接触の複雑な計算によってシミュレーションが破綻し、実世界とのギャップ(Sim-to-Real Gap)が露呈します。
Google DeepMindは2025年3月に初代「Gemini Robotics」を公開し、2026年7月30日には全身制御VLA(Vision-Language-Action)モデル「Gemini Robotics 2」、身体化推論モデル「Gemini Robotics ER 2」、軽量な「Gemini Robotics On-Device 2」の3モデルを発表しました。アプトトロニック(Apptronik)社の「Apollo 2」やシャルパ(Sharpa)製の5本指ハンドに搭載した検証実験では、作業の性質によって性能に極端な落差が生じることが明らかになっています。
| 検証タスク名 | 使用ハードウェア | 試行成功率 | 技術的ボトルネック |
|---|---|---|---|
| 電球の取り外し | Apollo 2+5本指ハンド | 92% | 把持位置の視覚追従と単純回転 |
| 電球の取り付け(ねじ込み) | Apollo 2+5本指ハンド | 36% | ねじ溝の微細な接触力フィードバック |
| ちりとりを用いた掃き掃除 | Apollo 2+5本指ハンド | 32% | ゴミ・ブラシ・床面間の複合接触摩擦 |
| 未知ハードウェアへの適応 | 機体変更時 | 数時間(200例未満) | 機体差を埋める少数例適応 |
ゴパラクリシュナン氏が現在のロボット工学を「GPT-2段階」と呼ぶ理由は、モデルの汎化性能にあります。大規模言語モデルがGPT-3で達成した「少数例提示によるプロンプト適応(In-context Few-shot learning)」が、物理ロボットでは機体構造の違い(クロスエンボディメント)に阻まれて成立していません。特定の機体や固定されたセットアップでしか動作しないシステムは、汎用的な知能と呼ぶには程遠い状態です。
参考記事: GoogleがGemini新モデルとロボティクスER 2を発表、AIエージェントと実世界タスクを強化
接触力学のシミュレーション破綻とクロスエンボディメントの壁
なぜロボットの身体知能は、言語や画像のように急速なスケーリングを果たせないのでしょうか。その根本的な要因は、接触力学の非線形性と、機体ハードウェアの多様性に起因するデータの非互換性にあります。
接触と変形が引き起こすシミュレーションの限界
剛体同士の衝突であれば、従来の物理エンジンでも高精度に予測できます。平坦なアスファルトの上を二足で走る動作は、地面からの反力と重心移動の制御に集約されるため、数億ステップの強化学習を仮想空間上で高速に回すことが可能です。
しかし、布を畳む、柔軟なケーブルを配線する、あるいはねじを締め込むといった作業では、接触面における微細な摩擦や物体の変形が物理挙動を支配します。有限要素法などの精密な計算をリアルタイムに組み込むことは計算量的に困難であり、結果としてシミュレーター内で学習した方策(Policy)は実環境でそのまま動作しません。Gemini Robotics 2の実験において、電球の取り外しが92%の成功率を記録したのに対し、ねじ込み作業が36%に急落した事実は、接触面の反力を知覚・制御する難しさを浮き彫りにしています。
クロスエンボディメント(機体間汎化)の未達成
言語モデルの場合、入力テキストの形式が共通であれば、同一モデルで対話、要約、コーディングに対応できます。一方、ロボティクスにおいては、グリッパーの自由度、アクチュエータの応答特性、カメラの視野角や取り付け位置が機体ごとに異なります。
Apollo 2で獲得した視覚・動作の対応関係を、そのまま別の多指ハンドや双腕ロボットへ転移させることは困難です。Google DeepMindは未知のハードウェアに対して200例未満の追加データと数時間の微調整で適応させる技術を実証しましたが、ゼロショットや数例のプロンプト入力だけで即座に身体を乗り換える水準には至っていません。この機体依存性こそが、データ収集のスケールメリットを阻害する構造的要因です。
信頼性の非対称性と「やり直し耐性」
ゴパラクリシュナン氏は、商用化の境界線を「モデルの最大能力ではなく信頼性(Reliability)」であると定義しています。実務へのロボット導入を判断する際、タスクの性質は以下の2つに分かれます。
- やり直しが利く作業(Retry-tolerant): 荷物のピッキングや仕分けのように、把持に失敗して落としても拾い直せば業務が破綻しないタスク。
- 一度の失敗で台無しになる作業(Retry-intolerant): 目玉焼きの調理、精密部品の圧入、高温液体の搬送など、1回のミスが製品破損や安全事故につながるタスク。
現在のVLAモデルは前者の領域で実用化に近づいているものの、後者の領域では99.9%以上の精度を保証する制御理論や自己修復ループが未成熟です。安全性をモデル外部の安全停止装置(インターロック)として外付けするのではなく、モデル内部の能力(Capability)として組み込むアーキテクチャへの刷新が求められています。
参考記事: 人型ロボットの現場展開とデータ蓄積の仕組み|GPT-2段階から2028年量産への技術ロードマップと課題
日本の製造・物流現場における導入境界線と技術戦略
Google DeepMindの研究責任者による指摘は、ロボットの導入やハードウェア開発を進める日本の製造業および物流現場に対し、明確な投資判断基準を提供します。外見的な動作速度やデモ動画の派手さに惑わされず、工程の物理特性に応じた自動化領域の見極めが欠かせません。
成功率36%の作業を切り離す工程設計
日本国内の製造ラインでは、自動車部品の組み立てや電子機器の配線など、微細な接触を伴う高難度タスクが多数存在します。Gemini Robotics 2のような最先端モデルであっても、ねじ込みの成功率が36%、掃き掃除が32%にとどまっている事実を前提に据える必要があります。
現行モデルを直ちに精密組立工程へ投入する計画は非現実的です。最初に着手すべき領域は、パレタイズやコンテナからの粗ピッキング、通い箱の運搬といった「やり直し耐性の高いタスク」に限定されます。失敗時のリトライ動作が標準化できる工程へ段階的にVLAモデルを配置し、ライン全体の停止時間を抑える現場設計が不可欠です。
ハードウェアの標準化とデータ資産の分離
機体構造に依存するクロスエンボディメントの問題は、ハードウェアを内製する日本の機械メーカーにとって重大な意味を持ちます。機体固有のキネマティクスに過剰に最適化した制御ソフトウェアを開発しても、基盤モデルの進化によって数年で陳腐化するリスクを抱えます。
注力すべきは、エンドエフェクタ(ハンド部)のセンシング機能や関節アクチュエータの応答性など、接触力学データを高精度に取得できるハードウェア仕様の共通化です。特定機体に縛られないデータ収集環境を構築できれば、将来的にGPT-3以降のブレイクスルーが起きた際、蓄積した物理データを自社の競争力として転用できます。
参考記事: フィジカルAI「FRONTia」の仕組みとロードマップ|78兆円投資で挑む国産モデルの勝算と3つの技術的課題
物理AIの実装に向けた技術責任者のロードマップ
人型ロボット技術が「GPT-2段階」にある現状は、未成熟であると同時に、実世界データの蓄積構造を握った企業が次の主導権を握る余地を残しています。技術責任者や事業責任者が進めるべき具体的な実務は以下の通りです。
- 自社製造・物流工程の「やり直し耐性」による二分化
自社の自動化候補タスクを洗い出し、電球取り外し(成功率92%)のような単純把持・リトライ可能作業と、ねじ込み(成功率36%)のような微細接触作業に分類します。成功率90%以上を達成可能な工程から順にPoC(概念実証)のスコープを設定します。
- 接触力覚センサを備えたデータ収集環境の整備
シミュレーションが破綻する領域を補うため、実機のハンド部に多軸力覚センサや触覚センサを組み込み、接触時の反力プロファイルを時系列データとして記録します。画像とテキストだけでなく、力覚情報を統合したマルチモーダルデータセットの構築に着手します。
- 機体非依存な制御インターフェースの採用
自社製ロボットアームや移動台車において、VLAモデルからの高レベル指令(エンドエフェクタの目標位置姿勢および力指令)を標準APIで受け取る階層型制御アーキテクチャを整備します。上位の知能モデルが更新されても、下位の安全制御ループを維持できる構成を確立します。
走行性能という外見的なデモの数値に惑わされることなく、接触力学の課題と向き合う企業だけが、物理AIの実用化フェーズにおいて確実な投資対効果を得ることができます。
参考記事: ロボット基盤モデルとは?仕組みから最新動向・2030年予測まで徹底解説
出典: thefabulous.co
出典: cognitiverevolution.ai
出典: blog.google
出典: robozaps.com