国土交通省は2026年11月4日の車両安全対策検討会において、ステアリングホイールやブレーキペダルを備えない自動運転車の型式認証を認める道路運送車両法の保安基準改正案を了承した。2026年12月以降に生産されるレベル4およびレベル5の車両を対象とし、手動運転を前提とした操作機器を排した専用設計車両の一律認証が可能となる。
国交省が保安基準を改定し手動操作機器の義務付けを撤廃
国土交通省は2026年11月4日、有識者や自動車業界団体で構成される「第2回車両安全対策検討会」(座長:東京大学大学院 中野公彦教授)を開催した。同検討会において、ドライバーの操作を前提としない自動運転車の型式認証を実現するための保安基準改正方針案が示され、原案通り了承された。
今回の改正は、2026年12月以降に生産される車両へ適用される。対象は、特定条件下でシステムが運転タスクを完全に代替する「レベル4」、および走行領域の限定がない完全自動運転「レベル5」に区分される車両である。従来、公道走行に必要な型式認証では、手動運転装置の設置が事実上の必須要件となっていた。新基準の施行により、個別の特認手続きを経ることなく、標準的な認証プロセスとして量産ラインへの適合が可能となる。
保安基準改正の要件と免除項目
今回の基準改定では、運転席まわりの物理インターフェースや警報装置に関する要件が大幅に整理された。乗客を乗せる旅客車両と無人物流車両で安全要件の峻別が行われている。
| 項目 | 従来の保安基準 | 改正後の保安基準(2026年12月以降) |
|---|---|---|
| 手動操作装置 | ステアリング・ペダルの設置義務 | 設置免除(レベル4・5車両対象) |
| 視界・後方確認 | バックミラー等の視認機器義務 | 外部センサー代替により設置免除 |
| 運転者監視 | DMS・車線逸脱警報の搭載義務 | 自動運行装置への統合により免除 |
| 衝突安全試験 | 乗員保護の人形衝突試験を義務付け | 旅客車は継続義務、無人貨物車は免除 |
旅客用途のタクシーやバスについては、客室内の乗客保護を目的としたダミー人形による衝突安全試験が引き続き義務付けられる。一方で、車内に乗員が存在しない貨物搬送専用車や配送ロボットに対しては、衝突試験要件が免除され、故障時における安全停止機能(ミニマル・リスク・マニューバー)の担保が共通要件として課される。
制度改正に至る経緯と国内普及の現状
日本国内におけるレベル4自動運転は、2023年4月施行の改正道路交通法による「特定自動運行許可制度」によって制度的な枠組みが先行していた。しかし、車両自体の仕様を規定する道路運送車両法側の型式認証が手動運転を前提としていたため、実証実験の域を出るのが困難な構造が続いていた。
- 2023年4月:改正道路交通法が施行され、特定自動運行(レベル4)の許可制度が開始。
- 2024年6月:国連の自動車基準調和世界フォーラム(WP.29)において、自動運転車の安全ガイドラインが合意。
- 2026年1月:政府が第3次交通政策基本計画を閣議決定し、2030年度までにレベル4車両1万台の導入目標を設定。
- 2026年6月:国連WP.29にて、日本が共同議長を務め手動操作機器のない自動運転車の国際基準に合意。
- 2026年10月:トヨタ自動車と米Waymoが協業拡大を発表、高岡工場で専用EV「bZ4X」を組み立て2027年に初期運行を目指すと公表。
- 2026年11月:国交省の検討会が保安基準改正案を了承、12月運用開始を決定。
国土交通省の公表データによると、2026年6月8日時点における国内公道での特定自動運行(レベル4)実装は全国11箇所、許可件数は12件にとどまっていた。政府が掲げた「2025年度に無人移動サービス約50カ所」という地域目標に対して実績は大きく乖離しており、実証特例に頼らない量産規格の早期整備が求められていた。
なお、国連WP.29で合意された国際基準の発効時期について、国土交通省の公式資料では「2027年1月頃」と記載されている一方、国内法制化については2026年12月生産車から先行適用される形をとる。あわせて同検討会では、高速道路および一般道で高度な運転支援を行う「レベル2++」の優良認定制度に向けたワーキンググループの設置も合意された。
参考記事: 自動運転レベル4の安全基準策定と「ハンドルなし」解禁|国連・NHTSA規制緩和がもたらすロボタクシー量産のロードマップ
参考記事: レベル4自動運転とは?レベル3との違い、法改正の要件から導入事例まで徹底解説
バイ・ワイヤの完全二重化と遠隔フォールバックの技術要件
手動操作機器を物理的に排除するためには、機械的なバックアップ機構に依存しない制御システムアーキテクチャの確立が前提条件となる。ステアリングコラムや油圧ブレーキ配管が存在しない車体構造では、ドライブ・バイ・ワイヤ(DbW)技術の冗長化が型式認証の合否を分ける。
機械的バックアップを排したステア/ブレーキ・バイ・ワイヤの要件
手動操作機器を持つ従来の車両では、電動パワーステアリングや電子制御ブレーキが故障した場合でも、機械的結合によって最低限の物理操作が維持される。しかし、ステアリングホイールやペダルが存在しない車両では、制御信号の断絶が即座に車両逸脱へと直結する。
型式認証を満たすためには、アクチュエータ、ECU、車内通信バス(CAN FDまたはAutomotive Ethernet)、および低圧電源系統のすべてにおいて、単一障害点(Single Point of Failure)を完全に排除した独立二重系設計が求められる。主系ECUが停止した場合でも、10ミリ秒以内に副系ECUへと制御が切り替わり、操舵角および制動油圧が公差範囲内で維持されなければならない。
リスク最小化制御(MRM)と遠隔管制インターフェース
手動操作装置のないレベル4車両には、フォールバックの主体となるドライバーが存在しない。そのため、自動運行装置(ADS)に重大なエラーが発生した際、自律的に安全な停止領域へ遷移するミニマル・リスク・マニューバー(MRM)機能の実装が認証取得の必須要件となる。
システムは、路肩への寄線やハザードランプの点灯を行い、後続車との衝突を防ぎながら所定の減速度で完全停止するプロトコルを実行する。この停止挙動に加え、外部の遠隔監視センターと車両を結ぶ超低遅延通信(セルラーV2Xおよびマルチキャリア5G)の維持が検証対象となる。遠隔運行管理者が車載カメラ映像を確認し、車両に対して安全確保後の発進・退避指示を送信できる双方向APIの安全性が審査される。
参考記事: ロボタクシーの有料運行を始めたZooxの仕組みと課題|ハンドルなし専用EVが変えるMaaSの将来性
自動車サプライチェーンの再編と運行統合モデルの台頭
保安基準の改定は、自動車メーカー(OEM)、部品サプライヤー、そしてMaaS事業者の事業構造に直接的な設計変更を強いることになる。
自動車OEMおよびロボタクシー事業者の開発工数削減
従来のレベル4開発では、市販量産車をベースに手動操作機器を残したままセンサーやコンピューティングユニットを架装するアプローチが主流であった。この手法は、運転席空間の占有による乗員収容効率の低下を招くだけでなく、保安基準適合のための特認申請手続きに1案件あたり数カ月以上のリードタイムを要していた。
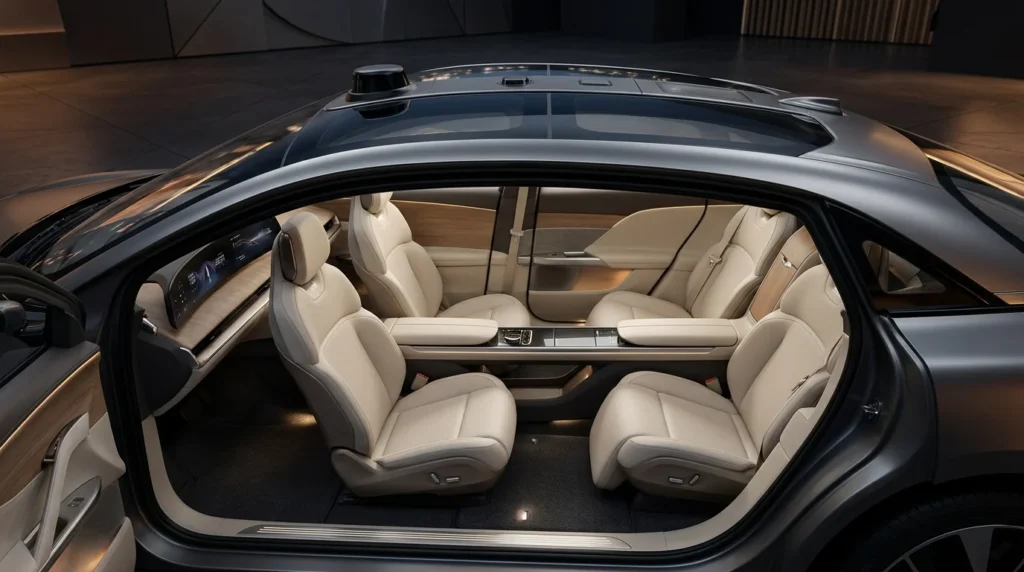
型式認証プロセスの標準化により、OEMは最初から手動操作機器を排した専用ボディシェルを金型から一体成形できる。車内フロアの完全フラット化や対面座席レイアウトの採用が可能となり、客室容積の利用効率は市販車改造ベースと比較して20%以上向上する。
Tier1サプライヤーに求められる事業転換
手動操作装置の撤廃は、内装コックピット部品を主力とするTier1サプライヤーの受注構成に大きな影響を与える。ステアリングホイール、コラムシャフト、ペダルモジュール、機械式インナーミラーといった従来の基幹コンポーネントは、自動運転専用シャトルにおいて不要となる。
代替需要として拡大するのは、ステア・バイ・ワイヤ用反力アクチュエータに代わる高出力操舵アクチュエータ、ミリ波レーダーやLiDARの表面着雪を防ぐレンズヒーター/クリーニング機構、および高精度自己位置推定用のIMU冗長ユニットである。内装品メーカー各社は、操作機器の供給から、乗客モニタリング用の生体センサーや車内エンターテインメントパネルの統合へと供給品目をシフトさせている。
国際規格整合に伴う市場開放
今回の基準改正が国連WP.29の国際基準に準拠している点は、海外製自動運転車両の日本国内への導入障壁を下げる。海外で量産される完全自動運転シャトルが、WP.29に基づく相互承認協定(IWVTA)の枠組みを通じて国内の保安基準をクリアしやすくなるためである。
米Waymoと提携したトヨタの高岡工場における専用EV生産に見られるように、国内大手OEMも自社専用車両の開発から、グローバルな自動運転ソフトウェアスタックを組み込んだ量産体制へと舵を切っている。国内市場におけるハードウェアの参入障壁が低減されたことで、競争の主戦場は車両の製造技術から運行ソフトウェアの信頼性へと移行している。
保安基準改定を契機とするフリート運行の評価指標
型式認証の制度整備は、自動運転車両の調達コストを下げる基盤となるが、商業運行の成否は認証取得後の運用効率に依存する。事業責任者が今後注視すべき具体的な技術・事業指標は以下の3点に集約される。
1. 遠隔監視比率(車両台数対オペレーター比)
手動運転装置のない車両は、路上での立ち往生時にドライバーがマニュアル操作で復帰させることができない。遠隔監視オペレーター1人が同時に監視可能な車両台数は、サービス収益性を決定づける重要KPIとなる。
現在国内で実証されているレベル4運行の多くは、オペレーター1人あたり1台から数台の監視にとどまる。商業化に向けた合格水準は、WP.29基準に基づく安全停止プロトコルの高度化により、オペレーター1人あたり10台以上の常時遠隔フリート管理が成立するかどうかが分岐点となる。
2. ドライブ・バイ・ワイヤの障害発生率(MTBF)
操作機器のない車体において、制御アクチュエータの単一障害は運行停止を意味する。型式認証の試験基準を満たすだけでなく、実環境におけるバイ・ワイヤシステムの平均故障間隔(MTBF)を市販車同等の10万時間以上の水準に維持できるかが問われる。
ECUの温度上昇や振動疲労による制御遅延が規定の10ミリ秒を超過した際、副系へのフェイルオーバーが正常に作動する確率を99.999%以上で担保するデータ蓄積が必要である。
3. 車両BOMコストにおけるADSコンポーネントの比率
ステアリングやペダルなどの手動操作系部品の削減によるコスト削減効果は、車体1台あたり十数万円程度にとどまる。一方で、冗長化された電源系統、バイ・ワイヤ用モータ、LiDARおよび高性能SoCの追加により、車両の部品原価(BOMコスト)は跳ね上がる。
型式認証による量産効果を通じて、センサーおよび制御ユニットの追加コストを市販EVベース比で+30%以内に収められるかどうかが、MaaS事業者の減価償却モデル成立の鍵となる。
専用設計車両の量産化に向けた実務対応
国土交通省による保安基準の改正により、ハンドルやペダルを持たない専用自動運転車両の量産と公道配備の法的手続きが確定した。事業責任者および技術推進担当者は、2026年12月の基準施行を見据え、以下の実務に即時着手する必要がある。
- 型式認証プロセスの再設計
自社が導入を計画している自動運転シャトルの諸元を、改正道路運送車両法の要件(衝突試験免除要件、MRM仕様、外部視認装置基準)と照合し、特認申請前提の工程表を通常型式認証のスケジュールへ短縮・再編する。
- ドライブ・バイ・ワイヤ調達先の二重系統査定
サプライチェーンにおける冗長性要件を再点検し、ステアリングおよび制動アクチュエータのフェイルセーフ仕様がWP.29整合の国際基準を満たしているかをTier1サプライヤーに対して技術監査する。
- 遠隔運行管理(FMS)の通信冗長化検証
車内操作機器が存在しない状況下での車両停止に対処するため、キャリア冗長化(デュアルSIM/マルチキャリア接続)を備えた遠隔監視システムのフェイルオーバー試験を完了させる。
物理的な運転席を前提としない設計自由度を活かし、客室空間の収容力と稼働率を最大化するフリート運用計画の策定が求められる。
出典: BigGo ファイナンス
出典: 国土交通省 報道発表資料(自動運転システムに関する国際基準)
出典: 国土交通省 報道発表資料(令和8年度第2回車両安全対策検討会)