Google Cloudは2026年10月27日、ロボットの高度な推論を担う特化型AIモデル「Gemini Robotics Embodied Reasoning 2(ER 2)」のパブリックプレビュー版を提供開始しました。産業用ロボット市場で高いシェアを持つファナック株式会社などの国内ハードウェア企業にとっても、自社機器の制御知能を外部基盤とどう連携させるかという戦略再構築に直結します。
500億ドル規模へ拡大するフィジカルAI市場と開発プラットフォームの変遷
ロボットに高度な認知能力を実装する「フィジカルAI(身体性AI)」への投資は、世界規模で急加速しています。関連分野への資金調達額は、2024年の100億ドルから2026年9月中旬までに500億ドル以上へ急増しました。今後10年間でハードウェア統合型のフィジカルAI市場は50兆ドル規模に達するとの試算も公表されています。
Google DeepMindは、ロボット向けAIの開発を段階的に進めてきました。2025年3月に初期モデルを発表して以降、推論速度の向上と企業環境への適合を継続して推進しています。
| 時期 | 開発フェーズ | 主な発表・機能拡張 |
|---|---|---|
| 2025年3月 | 基盤構築 | Gemini Roboticsおよび空間推論モデルGemini Robotics-ERを発表 |
| 2026年4月 | 推論機能強化 | Gemini Robotics-ER 1.6公開、計器読み取り機能の初期実装 |
| 2026年7月 | 次世代知能層 | Gemini Robotics 2およびER 2、オンデバイス向けモデルの発表 |
| 2026年9月 | 産業基盤オープン化 | Alphabet傘下のIntrinsicがロボティクス基盤「Intrinsic Core」を公開 |
| 2026年10月 | エンタープライズ展開 | Google Cloud上でGemini Robotics ER 2パブリックプレビュー提供開始 |
今回の発表により、開発者はGoogle CloudのModel Gardenを通じてモデルID「gemini-robotics-er-2-preview」を利用できるようになりました。単なる研究用モデルの公開にとどまらず、エンタープライズ向けのアイデンティティ管理(IAM)やセキュリティ統制、運用管理ツールが統合された本番環境として提供されている点が特徴です。
参考記事: ロボット基盤モデルとは?仕組みから最新動向・2030年予測まで徹底解説
時空間推論を可能にする技術仕様とグローバル先行企業の検証実績
Gemini Robotics ER 2が既存のマルチモーダル基盤モデルと決定的に異なる点は、物理空間における連続的な時空間推論に特化していることです。従来のモデルは静止画の解析や断片的な指示理解に強みを持っていましたが、ロボット制御に求められる「作業が正しく進行しているかのリアルタイム判定」には遅延とコストの面で課題を抱えていました。
実行速度4倍と高精度イベント検出がもたらす自己修正ループ
ER 2は、入力されたストリーミング映像から重要なイベントが発生した瞬間を正確に検出します。液体を容器に注ぎ終えるタイミングや物体が指定位置に接触した瞬間などを、91.3%の精度と0.96秒の平均絶対フレーム距離で特定可能です。
さらに、既存の大規模推論モデル群と比較して4倍の実行速度を達成しました。計算コストも大幅に削減されたことで、作業の成否を連続スコアやバイナリステータスで常時監視し、失敗した動作ステップのみをその場で再試行する自己修正ループが実機で動作します。
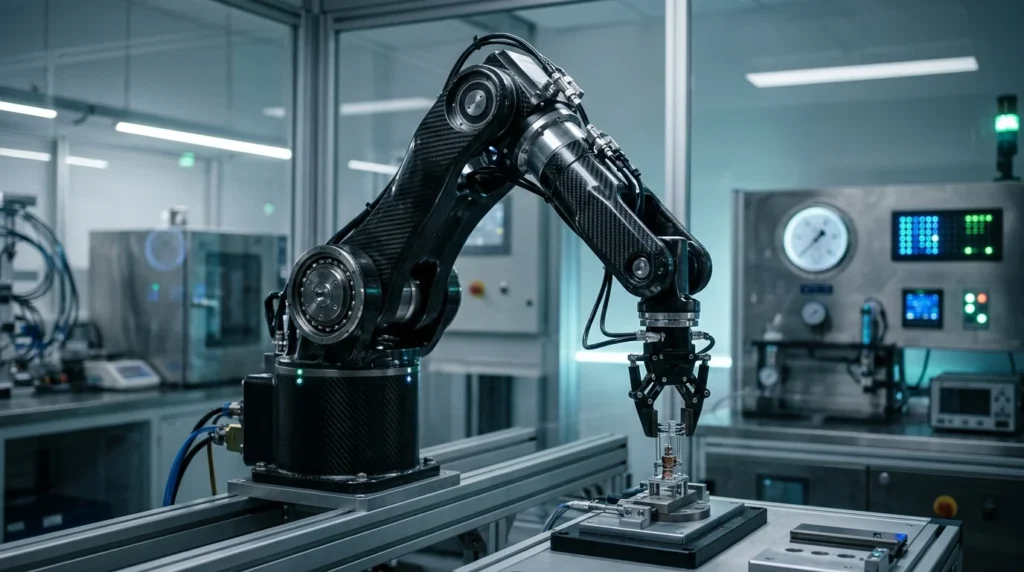
また、現場実装における技術的必須条件(Prerequisites)であった「非デジタル化されたレガシー計器の解釈」にも対応しました。円形アナログダイヤル、液面計、サイトグラス、デジタル表示、定規など、10種類以上の計器カテゴリの数値を視覚情報から直接読み取れます。産業設備側を大規模改修することなく、映像のみで設備の稼働状態を判断できる能力を獲得しています。
下位APIのオーケストレーションとシミュレーション連携
ER 2は自ら低レベルのモータトルクを計算するのではなく、視覚言語行動(VLA)モデルやナビゲーションAPIを「呼び出し可能なツール」としてオーケストレートします。上位の長期タスク計画をER 2が立て、実際の関節制御や走行は現場のローカルAPIへ振り分ける階層構造を採用しました。
開発環境面では、MuJoCo-WarpやNVIDIA Isaac Simといった物理シミュレータとの連携が標準化されています。シミュレーション空間内で合成シナリオを生成し、ワークセルの画像データに自動でアノテーションを付与してトレーニングを高速化できます。現場側の低遅延処理にはGoogle Distributed Cloudを組み合わせることで、SLAMや経路計画などミリ秒単位の即応性が求められる計算を現場のエッジ側に配置可能です。
グローバル先行企業・研究機関による実証成果
本モデルはすでに複数のグローバル組織で実務検証が進んでいます。
- ボストン・ダイナミクス(Boston Dynamics)
- 四足歩行ロボット「Spot」によるプラント巡回点検を高度化しています。単一の静止画点検から連続映像のリアルタイム推論へ移行し、設備の微細な異常や計器の推移を監視する自律運用を実現しました。
- アーム(Arm)
- 「Arm Total Design for Physical AI」イニシアチブを通じ、推論モデルを効率的に動作させる次世代ロボット向けコンピュートプラットフォームの共同設計を推進しています。
- シンガポール科学技術研究庁 材料研究工学研究所(A*STAR IMRE)
- 自律型実験室(Self-driving Labs)の構築に適用しています。通信APIを持たない旧型のマイクロ波反応器のタッチパネルをカメラで読み取り、遠心分離機へのサンプル装填から搬送までをロボットが自律実行する検証に成功しました。
- ディープリーチ(DeepReach AI)
- 熟練工の作業映像から重要タスクを自動抽出し、VLAモデルの学習データセットを生成するデータパイプラインをER 2で高速化しています。
参考記事: 動画生成モデルのAGIロードマップ|Google DeepMindが描く世界モデルの仕組みと実用化の課題
日本の製造・研究開発現場が直面する水平分業化と既存設備活用の現実解
Gemini Robotics ER 2のエンタープライズ提供は、国内のロボティクス産業および製造業に対して、構造転換と実用的な改善の両面で具体的なインパクトを与えます。
ロボット産業におけるハード・ソフトの水平分業化
日本のロボットメーカーは長年、ハードウェアの機構設計、サーボ制御、ティーチングシステムを強固に統合する垂直統合モデルで優位性を築いてきました。しかし、推論モデルがクラウドAPI経由で調達可能になったことで、ソフトウェア開発を自前で抱え込む構造は競争力を失いつつあります。
メーカー各社は、高価な独自コントローラによる差別化から脱却する必要があります。ER 2のような外部推論基盤と低遅延で接続できる標準インターフェースを整備し、高精度な機構やアクチュエータの信頼性で勝負する水平分業型モデルへの転換が求められます。
既存の非通信型設備をそのまま活かす自動化
国内の製造プラントや製薬・材料ラボには、通信ポートやAPIを持たない旧型の計測器や工作機械が大量に稼働しています。従来、これらを統合自動化するには配管工事や設備の全面刷新が必要であり、投下資本利益率(ROI)が見合わないケースが散見されました。
ER 2の計器読み取り能力を活用すれば、自律移動ロボット(AMR)や協働ロボットにカメラを搭載するだけで、既存のアナログ計器を点検できます。設備の入れ替え投資を抑制しながら、混在環境での自動化を進めるアプローチが現実的な選択肢となります。
導入における技術的障壁とインフラ設計の課題
実導入にあたっては、通信遅延とデータガバナンスへの対処が必須となります。クラウド上のER 2による推論は高速化されたものの、ミリ秒単位の衝突回避や力制御をクラウド経由で行うことは物理的に不可能です。
現場導入を成功させるには、クラウド側の推論層と、エッジ側に配置するGoogle Distributed Cloudなどの分散インフラを明確に切り分けるネットワーク設計が不可欠です。また、機密性の高い製造プロセス映像をクラウドに送信する際のデータマスキングや、工場の通信切断時における安全停止ロジックの担保が先行課題となります。
参考記事: フィジカルAIにおける日本の勝ち筋とは?富士通・ロボット3社・NVIDIA連携の仕組みとロードマップ
技術責任者・事業責任者が着手すべき実装アクション
自社の自動化プロジェクトにGemini Robotics ER 2を組み込むにあたり、技術部門および事業部門が具体的に進めるべきアクションは次の通りです。
- 非通信型設備の視覚的センシング対象を洗い出す
既存設備のうち、API連携が困難で人手による目視確認が残っているアナログ計器やディスプレイのリストを作成します。ER 2が対応する10種類以上の計器カテゴリに合致する工程を抽出し、カメラ画像による認識精度と判定ロジックのPoC(概念実証)をシミュレータ上で先行評価します。
- クラウド推論とエッジ制御の境界設計を策定する
自律ロボットの制御パイプラインを「長期計画・状況把握(クラウド推論)」と「軌道生成・安全停止(ローカルエッジ)」に分離します。Google Distributed Cloud等の現場側ハードウェア要件を精査し、通信断が発生した場合でも実機が安全に停止するフェイルセーフ仕様を確定させます。
- 社内作業映像資産の構造化パイプラインを立ち上げる
実機操作や熟練作業員の作業動画をCloud Storage等の分析基盤へ集約します。ER 2のイベント検出機能を利用して作業ステップごとに自動ラベリングを行い、自社固有のVLAモデルをファインチューニングするためのデータ基盤を構築します。
出典: Google Cloud Blog
出典: Google DeepMind Blog
出典: Google Cloud Transform