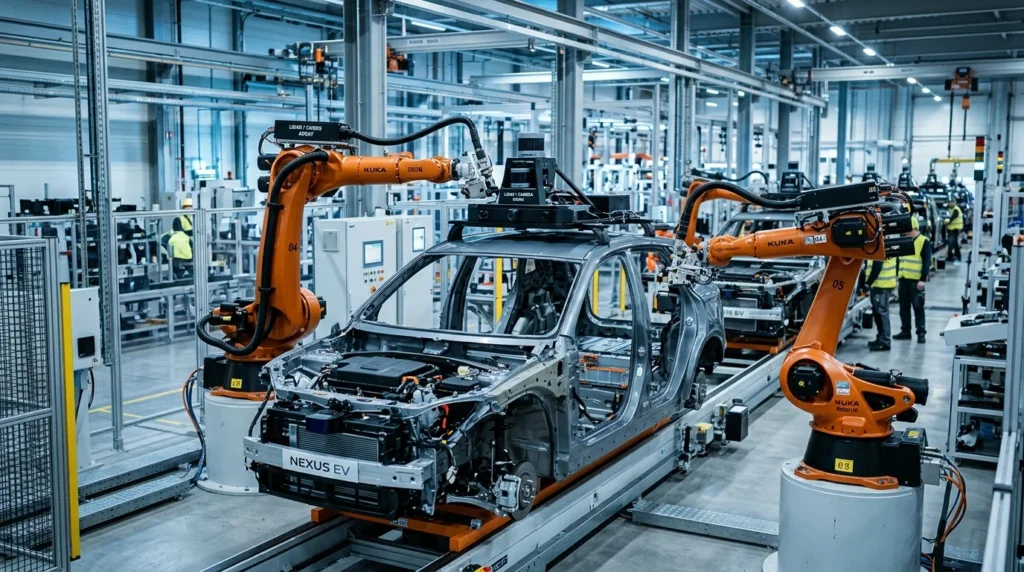
トヨタ自動車と米Waymoは2026年10月30日、愛知県のトヨタ高岡工場において自動運転システムを組み込む「bZ4X」の一貫量産体制を構築すると発表した。
ベース車両の製造ライン上でWaymoの第6世代ハードウェアを直接実装し、2027年より日本国内で初期運行を開始したうえで英国などのグローバル市場へ供給する。
高岡工場で実現するレベル4車両の一貫生産と2027年の東京計画
今回の合意における本質は、自動運転車両の製造工程が「後付け改造」から「完成車工場でのライン内ビルトイン」へと移行した点にある。これまでのロボタクシー開発では、完成車メーカーが供給した車両を別拠点へ運び、センサーやコンピューターを架装する手法が主流であった。この工程を高岡工場の通常組立ラインへ統合することで、量産時における組み立て誤差の抑制、トレーサビリティの確保、工程の重複排除が図られる。
下表は、本提携に至る経緯と東京展開に向けた各社のロードマップである。
| 年月 | 発表主体 | 主な決定事項および進捗内容 |
|---|---|---|
| 2024年12月 | GO・Waymo・日本交通 | 東京都内での自動運転タクシー導入に向けた戦略的パートナーシップを締結 |
| 2025年4月 | トヨタ自動車・Waymo | 自動運転技術の開発および普及を目的とした戦略的パートナーシップに基本合意 |
| 2025年中 | GO・Waymo・日本交通 | 東京都内7区にて、日本交通の乗務員が同乗する公道監視走行テストを開始 |
| 2026年2月 | Waymo | 評価額1,260億ドルにて160億ドルの大型株式資金調達を実施 |
| 2026年9月 | GO・Waymo・日本交通 | 2027年に東京都内で完全無人タクシー(当初はジャガーI-PACEを使用)を段階的に100台規模で商用運行する計画を発表 |
| 2026年10月上旬 | Waymo | フリート拡大および運用体制強化に向け、50億ドルのタームローンを調達 |
| 2026年10月30日 | トヨタ自動車・Waymo | 高岡工場でWaymo Driver搭載bZ4Xの一貫量産を決定。2027年に国内初期運行を開始し、将来的に英国などへ展開 |
ここで事業者が正確に把握すべき事実は、2027年の東京における商用サービス計画と、高岡工場で製造されるbZ4Xの役割分担である。GO、Waymo、日本交通の3社が2026年9月に公表した計画では、2027年中に都内7区(港区、新宿区、渋谷区、千代田区、中央区、品川区、江東区)で段階的に開始される約100台の完全無人タクシー商用運行には、先行して第5世代システムを搭載したジャガー「I-PACE」が投入される。
一方、トヨタ高岡工場で組み立てられるbZ4Xは、2027年に日本国内で試験および検証を含む初期運行を開始する計画となっており、東京の100台商用フリートへ直ちに全量投入されるわけではない。トヨタ製bZ4Xは、国内での検証を経た後、英国をはじめとする右ハンドル市場を含むグローバル拠点への輸出プラットフォームとして位置付けられている。
また、日本国内で完全無人の旅客運送事業を実施するには、2023年4月に施行された改正道路交通法に基づく「特定自動運行」の許可と、国土交通省が定める道路運送車両法上の型式認証・保安基準への適合が不可欠となる。運行事業を担う日本交通が持つ営業所設備、遠隔監視体制、有償旅客運送の許認可取得が実用化の必須要件として機能する。
参考記事: Waymo自動運転の実用化はいつ?160億ドル調達で加速するグローバル展開と技術的ロードマップ
第6世代Waymo DriverとbZ4Xプラットフォームの統合アーキテクチャ
高岡工場での量産化を可能にした背景には、Waymo側の車載ハードウェア刷新と、トヨタ側の電気電子(E/E)アーキテクチャの冗長性担保がある。
第6世代マルチモーダルセンシングの最適化
Waymoが展開する第6世代Waymo Driverは、構成部品の点数を抑えながら認識性能を向上させたアーキテクチャを採用している。
| センサー種別 | 搭載数 | 主な検知役割と仕様 |
|---|---|---|
| カメラ | 13基 | 信号機、道路標識、車線区分線、歩行者・自転車の属性識別(1,700万画素センサー搭載) |
| LiDAR | 4基 | 車両全周囲の3次元点群データ取得、最大500mまでの高精度な物理距離計測 |
| レーダー | 6基 | 霧・雨などの悪天候下における周辺物体の相対速度・位置測定 |
| 外部音響センサー | 複数 | 緊急車両のサイレン音の方向特定および警告音の検知 |
第6世代システムは、カメラ映像のみに依存する単一モーダルとは異なり、光学的制約を受ける逆光時や悪天候下でもLiDARとレーダーの物理特性を相補的に組み合わせる。最大500mの認識距離を確保することで、高速域や複雑な都市交差点における先行予測時間を伸長させている。さらに、雨滴や泥の付着による認識性能低下を防ぐため、各センサーユニットに自動洗浄機構を内蔵している。
二重化されたE/Eアーキテクチャとバイワイヤ制御
完全無人運転を実現するための絶対条件は、単一障害点(SPOF: Single Point of Failure)を完全に排除した車両制御系である。高岡工場で組み立てられるbZ4Xには、自動運転システムからの要求値を物理的な車両挙動へと変換する専用のE/Eアーキテクチャが実装される。
ステアリングおよびブレーキシステムには、独立した2系統の電気回路とアクチュエーターを備えたバイワイヤ機構を採用。Waymo Driverの計算ユニットが算出する軌道計画と、トヨタ側のビークルダイナミクス制御ECUの間には、厳格な状態監視プロトコルと権限管理インターフェースが設定され、不正な制御要求や通信遅延を遮断する構造が取られている。
Foundation Modelと車載安全検証層による二重推論
ソフトウェア面では、GoogleのGemini技術を応用した「Waymo Foundation Model」が中核を担う。このモデルは2つの処理系統で構成される。
1つ目は、カメラ、LiDAR、レーダーの生データをミリ秒単位でリアルタイム融合処理する「Sensor Fusion Encoder(System 1)」である。周囲の車両、歩行者、障害物の空間座標を遅滞なく出力する。
2つ目は、複雑な文脈を理解する視覚言語モデル「Driving VLM(System 2)」である。例えば、前方の工事現場において作業員が手信号で迂回を促している場面や、道路脇で停車中の車両から急なドア開放が予測される場面など、ルールの記述だけでは網羅できない事象の意味を推論する。
この推論結果から生成された走行軌道は、直ちにアクチュエーターへ送られるのではない。車載された決定論的な独立「安全検証層(Safety Verifier Layer)」が、衝突リスク、加減速G制限、車両限界値に違反していないかを数学的モデルに基づいて検証する。ブラックボックス化しやすい深層学習モデルの出力を、検証可能なアルゴリズムでフィルタリングする二重構造によって、機能安全の信頼性を担保している。
参考記事: ウェイモの強化版E2E自動運転とは?モジュラー型でテスラに対抗する仕組みとレベル4の課題
自動車・モビリティ産業のバリューチェーン再編
完成車メーカーと自動運転AI企業が生産ライン段階で垂直統合を行う動きは、サプライヤーからサービス運行事業者に至る各プレイヤーの役割に変化を及ぼす。
自動車OEMおよびロボタクシー事業者
自社で自動運転AIアルゴリズムをすべて内製するモデルから、実績ある外部AIを車両設計段階で組み込む水平分業モデルへのシフトが具体化した。自動運転ソフトウェア開発に投じる年間数千億円規模のR&D負担を抑制できる一方、OEM側の差別化領域は「車両プラットフォームの堅牢性」「大量生産時の公差管理」「E/Eアーキテクチャの統合力」へと再定義される。
また、ロボタクシー車両としてBEVを採用することで、駆動制御の応答性が高まる利点がある。一方、急速充電によるダウンタイムや空調・車載計算機による高消費電力は車両の稼働率に直結するため、車両構造全体の熱マネジメント最適化が要求される。
Tier1・部品サプライヤー
従来の「部品単体での納入」から、「機能安全認証(ISO 26262 ASIL-D)を満たした多重化サブシステムの提供」へ責任範囲が移行する。外部AIからの指示値を遅延なく操舵角や制動力に反映させるバイワイヤ技術、冗長電源マネジメントシステム、広帯域車載Ethernet通信ハーネスなど、システム全体の安全性を保証できるインテグレーション能力を持つサプライヤーへの選別が進む。
Waymo第6世代のセンサー類は同社の独自設計を含むため、国内サプライヤーにとっては自社製センサーの売り込みだけでなく、周辺の清掃ユニット、ハウジング、高精度較正(キャリブレーション)装置のライン導入支援といった周辺エンジニアリング領域での参入機会が現実的な選択肢となる。
タクシー事業者およびMaaSプラットフォーマー
運転手を雇用して運行する労働集約型モデルから、車両フリートを運用・維持管理する設備管理型インフラ事業へと収益構造が変化する。日本交通のように、営業所網、日常の充電・洗車・点検設備、遠隔支援オペレーター、運行トラブル時の現地駆けつけ体制を持つ事業者が運行パートナーとして不可欠な地位を占める。
また、配車アプリを提供するGOにとっては、既存の有人タクシー網と無人ロボタクシーを同一のルーティングエンジンでハイブリッド配車するアルゴリズム設計が重要な競争軸となる。
機関投資家・VC
ロボタクシー事業の評価指標は、アルゴリズムの優位性や走行試験距離から、1台あたりの製造コスト、償却期間、フリート全体の稼働率へと完全に移行した。Waymoが2026年に調達した計210億ドル(株式160億ドル+借入50億ドル)は、車両の量産調達と保守デポの整備に向けた設備投資資金である。投資家は、ソフトウェア企業の評価モデルではなく、航空会社や鉄道事業者に近いアセット回転率とキャッシュフロー創出力の視点で事業の実現性を評価する必要がある。
参考記事: Waymoの完全自動運転走行距離が3億5000万kmに、重傷死亡の衝突事故を94%削減
TechShiftの視点:勝敗を分けるフリート稼働率と製造公差のKPI
自動運転の産業化において、「AIの賢さ」を競うフェーズは完了した。米国での実運行データにおいて重大負傷事故率が人間比で約95%低減された実績が示す通り、システムの安全性はすでに商用化の要件を満たしつつある。今後の競争優位を決定づけるのは、製造現場における物理的な公差管理と、都市部における1台あたりの有償稼働率である。
事業責任者および技術責任者が注視すべき具体的な指標は以下の3点に集約される。
第1に、高岡工場における「センサー組付ばらつきの許容公差とライン内自動較正のタスク時間」である。LiDARやカメラの搭載位置がミリ単位・サブミリラジアン単位でずれた場合、車載コンピューターのキャリブレーションに過大な補正負荷がかかる。通常の完成車タクトタイム(約60秒〜90秒)の中で、自動運転センサーの幾何公差計測と出荷前自己診断を完結できるライン設計を確立できるかが、大量生産の採算ラインを決定する。
第2に、運行オペレーションにおける「非稼働時間率(Downtime Ratio)」の圧縮である。ロボタクシー事業の収益性は、人件費削減分からセンサーの減価償却費、遠隔監視コスト、充電・清掃コストを差し引いた差分で決まる。計算機とセンサー群が消費する電力(第6世代で約数百ワット規模)による航続距離の減少を考慮しつつ、1日あたりの有償運行時間をいかに16時間以上確保できるかが採算分岐点となる。急速充電速度とバッテリー劣化のトレードオフを最適化する運行スケジューリングが不可欠となる。
第3に、国内法規における「遠隔監視員1人あたりの同時管理可能車両数」である。現在の道路交通法下における特定自動運行では、遠隔監視員の配置が前提となっている。この比率が1対1であれば人件費の削減効果は限定的となる。遠隔支援が「常時監視」から異常発生時のみ介入する「オンデマンド支援」へと規制緩和され、1人のオペレーターが20台以上のフリートを管理できる運用体制を認可当局と合意できるかが、スケール化の成否を分ける。
参考記事: Waymo’s skyrocketing ridership in one chartが示す自動運転の将来性
今後のマイルストーンと実務担当者が取るべき対応
高岡工場におけるbZ4Xの一貫量産決定は、自動運転モビリティが実験室を出て完成車産業の製造ロジックに組み込まれたことを意味する。技術責任者および事業開発担当者は、2027年の初期運行開始に向けて以下のスケジュールに沿った対応を進めるべきである。
- レベル4車両受け入れのための拠点インフラ設計に着手する
既存の営業所や車庫施設に対して、三相200V以上の急速充電設備、センサー清掃用の純水洗浄装置、高精度三次元点群マップを定期更新するためのローカル通信環境(大容量Wi-Fi 6E/7またはプライベート5G)の配備要件を算定する。
- バイワイヤ冗長系の機能安全適合データを収集・検証する
Tier1サプライヤー各社は、ISO 26262およびISO 21448(SOTIF: 意図した機能の安全性)に準拠した操舵・制動アクチュエーターの信頼性データを再整理する。外部AI制御指令の割り込み処理におけるフェールセーフ動作の遅延時間(ミリ秒単位)を特定し、OEMへの納入要件として確定させる。
- 2027年都内100台展開に伴う「特定自動運行」の認可要件をトレースする
警察庁および都道府県公安委員会が求める運行計画の審査基準を把握し、運行エリア内の死角マップ、通信途絶時のMRC(最小リスク状態)移行プロトコル、遠隔監視システムの通信二重化要件の実務ガイドラインを整備する。
- 有償運行における1台あたりユニットエコノミクスを試算する
車両導入価格、センサーハードウェアの償却年数、保険料率、電力コスト、運行管理システム利用料を統合した損益分岐点モデルを作成し、有人タクシーの走行キロあたりコスト(国内都市部で約250円〜300円/km)に対する優位性を検証する。
出典: さっつーのAIエージェント
出典: Car Watch
出典: PR TIMES
出典: Waymo Blog