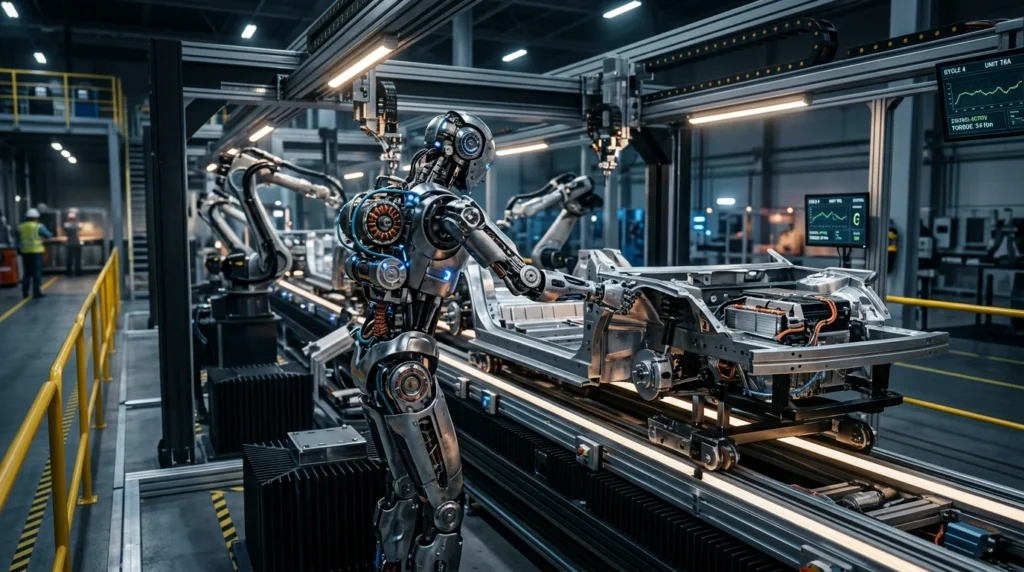
東京大学発ロボットスタートアップの株式会社Highlandersと三菱自動車工業は、ヒューマノイドロボットの共同開発および量産化に向けた基本合意書を締結しました。三菱自動車の京都製作所京都工場にある遊休建屋を活用し、2027年後半に月産1000台規模の製造ライン立ち上げを目指します。
Highlandersと三菱自動車の協業経緯と量産タイムライン
中国市場では100社を超えるヒューマノイドメーカーが参入し、低価格帯のハードウェア供給と実証実験を急ピッチで進めています。先行する海外勢に対抗するため、Highlandersは自動車OEMが培った生産技術とサプライチェーンの活用に舵を切りました。
Highlandersは2026年5月29日に三菱自動車からの出資受け入れを発表し、同年7月9日に量産化に向けた基本合意を締結しました。開発対象となるのはHighlandersの第4世代ヒューマノイド「N」です。
| 時期 | 主な出来事・マイルストーン | 詳細内容 |
|---|---|---|
| 2023年5月 | Highlanders設立 | 東京大学発スタートアップとしてロボット基盤モデル等の研究を開始。 |
| 2026年5月 | 三菱自動車による出資 | 量産体制の構築に向けた資本提携を実施。 |
| 2026年7月 | 量産に向けた基本合意書締結 | 京都製作所京都工場の遊休施設を活用し、共同開発体制を確立。 |
| 2026年9月 | 機体「N」および基盤モデル公開 | AWS成果発表会で新世代機とAI「Kepler」を披露。GENIACにも採択。 |
| 2027年前半 | パイロット生産開始(計画) | 京都工場ラインにて生産プロセスの検証と初期ロット製造を推進。 |
| 2027年後半 | 月産1000台体制の確立(目標) | 産業現場向け汎用ロボットとしての本格供給ラインを立ち上げ。 |
矢野経済研究所の予測によると、ヒューマノイドロボットの世界市場は2035年に向けて年平均成長率83.5%で拡大すると見込まれています。2026年時点の世界出荷台数が約7000台にとどまる中、単一拠点で年間1万2000台規模のキャパシティを確保する計画は、供給体制として世界有数の規模となります。
Highlanders代表の増岡宏哉氏は、機体を実環境に大量投入して物理世界の振る舞いデータを吸い上げ、フィジカルAIの精度向上へ還元するデータループの構築を目的として掲げています。
参考記事: 三菱自動車が人型ロボット量産へ、月産1000台目指し東大発新興とタッグ
ヒューマノイドの競争軸を決定づける駆動系(筋肉)の技術構造
ヒューマノイドの成否は、アルゴリズムの優秀さだけでなく「アクチュエーターを中心とする駆動系」の耐久性とコストに移行しています。どれほどAIが高度化しても、ハードウェアが自重を支えきれず熱ダレを起こせば産業現場の連続稼働には耐えられません。
[上位制御系:フィジカルAI基盤モデル "Kepler"]
         │
         │ 高速低遅延通信(EtherCAT / CAN FD)
         ▼
[ローカル関節制御マイコン(電流・位置・トルクFOC制御)]
         │
         ├── パワードライブ回路(高放熱インバータ基板)
         │
         ▼
[高トルク密度BLDCモーター] ─── [精密ギヤボックス(遊星 / 波動歯車)]
         │                               │
         └──────── 冷却・伝熱経路 ────────┘
                         │
                         ▼
        [高剛性・バックドライバビリティ構造]
1. トルク密度と熱放散の両立限界の突破
人型ロボットの関節には、人間と同等以上の瞬発力と連続定格トルクが求められます。従来の産業用ロボットアームは重量級のモーターと大型減速機を外装に配置できましたが、人型ロボットは脚部や腰部に質量が集中すると慣性モーメントが増大し、歩行時の動的バランス維持が困難になります。
そこで重要となるのが、フレーム自体をヒートシンクとして機能させる熱伝導設計です。定格トルクを高めるために高密度巻線を採用したブラシレスDC(BLDC)モーターは、高負荷時にコイル温度が急上昇します。連続稼働を保証するには、コイルから外殻フレームへ熱を逃がすサーマルインターフェースの低熱抵抗化が必須条件となります。
2. 減速機選定とバックドライバビリティ(逆駆動性)
関節構造において、既存の高減速比(1:100以上)を持つ波動歯車装置や精密遊星減速機をそのまま脚部に用いると、足裏接地時の衝撃荷重がギア歯面に直接集中し、破損を招くリスクがあります。
この課題を回避するため、準直接駆動(QDD: Quasi-Direct Drive)と呼ばれる低〜中減速比(1:10〜1:30程度)のギアボックスと大径高トルクモーターを組み合わせる設計が主流になりつつあります。減速比を下げることで機械的なバックドライバビリティが向上し、外力を受熱やエンコーダーで検知してモーター電流側で柔軟にいなすインピーダンス制御が可能になります。
3. モータードライバの内装と多軸協調制御
関節モジュール内部にモーター、エンコーダー、減速機、ドライブ基板を一体統合するアクチュエーターユニット化が進んでいます。関節内部で磁界方向制御(FOC)を高速に完結させ、通信遅延を極小化することが、段差歩行や予期せぬ衝突時の転倒防止に直結します。
Highlandersが開発する基盤モデル「Kepler」が生成した行動軌道コマンドを、ミリ秒未満の周期で各関節のトルク指令へと分解して物理出力へ変換するには、ハードウェア剛性とアクチュエーターの応答帯域が整合していなければなりません。
参考記事: 人型ロボット量産ロードマップと日本精工・アトム連合が目指す20万台体制の技術構造
関連業界に波及する産業構造の変化
自動車OEMとロボットスタートアップの提携は、専用設備による自動化から汎用機による柔軟な工程構築への転換を促します。
ロボットメーカー:工芸品から工業製品へのスケール化
これまで研究開発用の試作機は熟練工の手作業による組み立てに依存しており、1台ごとの個体差やBOMコストの高さが量産化の障壁でした。月産1000台規模の生産設備が稼働すれば、部品調達のボリュームディスカウントが利き、機体価格の引き下げが進みます。先行する中国メーカーの価格競争力に対抗し得るサプライチェーンの構築が急務となります。
自動車OEM:EV製造設備の水平展開
自動車OEMにとって、ロボット製造は既存資産の有効活用策となります。EV(電気自動車)の開発で培ったモーター制御、インバータ冷却技術、大容量バッテリーマネジメントシステム(BMS)は、ヒューマノイドの基本構成要素と大部分が重複します。自動車の生産ラインで培った品質管理基準をヒューマノイドの組み立て工程に適用することで、初期不良率を抑えたライン運用を実現できます。
Tier1・サプライヤー:超精密減速機とアクチュエーター市場の拡大
自動車向けの内燃機関部品需要が変化する中、精密減速機、軸受、磁性材料を手掛けるサプライヤーにとっては高付加価値な新規用途となります。特にバックラッシュが少なく、高トルク伝達効率と耐衝撃性を兼ね備えたロボット専用コンポーネントの仕様策定が進行します。
【従来:工程専用の自動化】
専用設計治具 + 単機能産業ロボット + 大規模インテグレーション
  └─ 多品種少量生産への切り替えコストが膨大

【移行後:汎用ロボットによる柔軟化】
汎用ヒューマノイド + フィジカルAI基盤モデル + 自動車量産サプライチェーン
  └─ 治具レスでライン工程の配置変更をソフトウェア更新で吸収
参考記事: 人型ロボット量産はいつ?テスラOptimusライン稼働と宇樹科技IPOがもたらす「未熟なコモディティ化」の課題と将来性
TechShiftの視点:量産開始までにクリアすべき具体的指標
月産1000台という数値目標を達成するためには、机上の設計を越えたハードウェアの品質管理基準が問われます。事業責任者および技術責任者が着目すべき定量指標は以下の3点です。
1. 平均故障間隔(MTBF)10,000時間の達成
産業現場での連続稼働を前提とした場合、最低でもMTBF 10,000時間以上の信頼性が要求されます。ヒューマノイドは自由度が20〜40軸におよぶため、単一の関節アクチュエーターのMTBFが極めて高くなければ、機体全体の信頼性を担保できません。1軸あたりの故障率を自動車電装品と同等の水準まで抑え込めるかが分水嶺となります。
2. BOM(部品表)コストの引き下げ率
ヒューマノイドの機体価格を製造現場で採算が合うラインまで下げるには、アクチュエーター単体コストの圧縮が欠かせません。高価なレアアース磁石の使用量削減や、減速機パーツの一体成型加工による工数削減を進め、機体全体に占めるアクチュエーター原価比率をどこまで低減できるかが普及の鍵を握ります。
3. キャリブレーションの完全自動化時間
関節モジュールを量産ラインで組み上げる際、エンコーダーの原点出しやトルク定数のキャリブレーションに時間を要していては、月産1000台のタクトタイムを維持できません。組み立て直後の自己診断機能と自動キャリブレーション治具を連動させ、検査工程を1台あたり数分以内に短縮する生産技術が不可欠です。
参考記事: OpenAIが人型ロボ自社開発へ|BOMコスト3倍の壁と日本の勝機
実務者が次に取るべきアクション
ヒューマノイドの産業実装が現実的なスケジュールで動き始めた今、生産技術部門および開発部門の実務者は以下のステップで準備を進めるべきです。
- 自社製造ラインにおける「専用機」と「汎用人型ロボット」の境界線検証
自社工場の組み立てや搬送工程において、多品種生産への切り替え頻度が高いセルを特定し、治具レス化による投資対効果を試算してください。
- モータ・減速機サプライチェーンの再評価
既存の産業用ロボット向け仕様だけでなく、低減速比・高放熱・高バックドライバビリティを備えた次世代アクチュエーターの調達ルートを早期に開拓してください。
- エッジAI推論基盤とハードウェア制御のインターフェース標準化
独自仕様のアクチュエーター制御通信から、EtherCATなどの標準産業用リアルタイム通信規格への適合を進め、将来的な基盤モデル差し替えに備えてください。